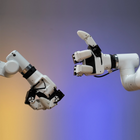
- اليدان اليسرى واليمنى معًا زوج متطابق للإعدادات ذات الذراعين، بدلاً من يد واحدة.
- ثلاثة أصابع وستة مفاصل إبهام وإصبعان متقابلان في كل يد، تُديرها ستة محركات سيرفو رقمية.
- التحكم في العزم والسرعة والموضع يدعم كل محرك سيرفو التحكم في التيار والموضع والسرعة، مع عشرة مستويات للعزم حتى الحمل الاسمي البالغ 500 غ.
- تغذية راجعة للحالة بتردد 100 هرتز تُقرأ حالة الإمساك في الوقت الفعلي عبر RS-485، لجمع بيانات حركة اليد.
- Python وROS1 وROS2 مكتبة تعريفات على PyPI تدعم المحاكاة في RViz، إلى جانب بروتوكولات تسلسلية وبروتوكولات تحكم في المحركات مفتوحة.
- أربعة أنماط للإمساك الضغط بإصبع واحد، والقرص بإصبعين، والتثبيت بإصبعين، والإمساك بثلاثة أصابع.


الوصف
هذا زوج متطابق — يد يسرى ويد يمنى — من myGripper H100، اليد البارعة ذات الأصابع الثلاثة من Elephant Robotics المخصّصة لروبوتات myCobot Pro 630 وسلسلة Mercury من إنتاجها. والزوج هو ما يحتاجه أي إعداد بذراعين، مثل تهيئة Mercury بذراعين أو ذراعَي Pro 630 تعملان جنبًا إلى جنب.
لكل يد ثلاثة أصابع — إبهام وإصبعان متقابلان — مع ستة مفاصل متحركة تُديرها ستة محركات سيرفو رقمية. ويدعم كل محرك سيرفو التحكم في التيار والموضع والسرعة، بحيث يمكن ضبط القبضة بعزم الخرج وسرعة الحركة والموضع المطلق، بدلاً من مجرد الفتح والإغلاق. وتضبط عشرة مستويات للعزم قوة القبضة حتى الحمل الاسمي البالغ 500 غ، وتنفتح كل يد عبر شوط من 0–130 مم.
صُمّمت للبحث والتعليم. وتُبلغ اليد عن حالة الإمساك في الوقت الفعلي عبر RS-485 بتردد 100 هرتز، ما يجعلها صالحة لجمع بيانات حركة اليد — مواضع المفاصل والمسارات وحالات الإمساك — للتعلم بالمحاكاة والتعلم المعزز. وتوفّر Elephant Robotics مكتبة تعريفات بلغة Python على PyPI تدعم ROS1 وROS2 وRViz، كما أن البروتوكول التسلسلي وبروتوكول التحكم في المحركات مفتوحان لتطويراتكم الخاصة.
تزن كل يد 780 غ، وتعمل بجهد 24 فولت وتيار 2 أمبير عبر موصل دائري M8 بثمانية أطراف، وتُثبَّت على الذراع بالبراغي. ولا يرد myCobot 320 ولا غيره من أذرع Elephant في قائمة التوافق، لذا تحققوا من ذراعكم قبل الطلب.
القدرات الرئيسية
- اليدان اليسرى واليمنى معًا: زوج متطابق للإعدادات ذات الذراعين، بدلاً من يد واحدة.
- ثلاثة أصابع وستة مفاصل: إبهام وإصبعان متقابلان في كل يد، تُديرها ستة محركات سيرفو رقمية.
- التحكم في العزم والسرعة والموضع: يدعم كل محرك سيرفو التحكم في التيار والموضع والسرعة، مع عشرة مستويات للعزم حتى الحمل الاسمي البالغ 500 غ.
- تغذية راجعة للحالة بتردد 100 هرتز: تُقرأ حالة الإمساك في الوقت الفعلي عبر RS-485، لجمع بيانات حركة اليد.
- Python وROS1 وROS2: مكتبة تعريفات على PyPI تدعم المحاكاة في RViz، إلى جانب بروتوكولات تسلسلية وبروتوكولات تحكم في المحركات مفتوحة.
- أربعة أنماط للإمساك: الضغط بإصبع واحد، والقرص بإصبعين، والتثبيت بإصبعين، والإمساك بثلاثة أصابع.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدةً عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع الكامل. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق الاستخدام والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Elephant Robotics |
|---|---|
| الطراز | myGripper H100، زوج يد يسرى + يد يمنى |
| رقم القطعة | 4010700098 |
| نوع المنتج | يد بارعة بثلاثة أصابع |
| العبوة | يد يسرى ويد يمنى |
| الأصابع (لكل يد) | 3 |
| المفاصل المتحركة (لكل يد) | 6 |
| المحركات (لكل يد) | 6 محركات سيرفو رقمية مع التحكم في التيار والموضع والسرعة |
| الحمل الاسمي (لكل يد) | 500 g |
| ضبط العزم | 10 مستويات |
| الشوط (القطر) | 0–130 mm |
| سرعة الحركة | 60° في الثانية لكل مفصل |
| الوزن (لكل يد) | 780 g |
| العمر الاسمي بالدورات | يُحدَّد عند إعداد عرض السعر |
| الواجهة الكهربائية | موصل دائري M8 بثمانية أطراف |
| الطاقة | 24 V, 2 A |
| واجهة الاتصال | RS-485 |
| معدل الاتصال | اتصال عالي التردد 100 Hz (القيمة الاسمية أعلى من 50 Hz) |
| البروتوكول | MODBUS، تنسيق بيانات سداسي عشري (Hex)، 8N1 |
| معدل الباود الافتراضي | 115200 |
| شريحة التحكم الرئيسية | ESP32، ثنائي النواة بتردد 240 MHz، و600 DMIPS، وذاكرة SRAM سعتها 520 KB، وWi-Fi، وBluetooth ثنائي الوضع |
| البرمجة | مكتبة تعريفات بلغة Python (PyPI)، ROS1، ROS2، محاكاة RViz |
| التركيب | تثبيت بالبراغي |
| بيئة التشغيل | درجة حرارة وضغط عاديان |
| الطرازات المتوافقة | myCobot Pro 630، سلسلة Mercury |
| محتويات العلبة | يدان بارعتان بثلاثة أصابع (يسرى ويمنى)؛ كابل بموصلين دائريين بثمانية أطراف في الطرفين؛ كابل تمديد؛ وحدة تحويل USB إلى 485؛ موصل دائري بثمانية أطراف مع كابل تمديد بطول 2 m؛ كابل بيانات USB |
| عدد أطقم الكابلات للزوج | يُحدَّد عند إعداد عرض السعر |
الصناعات
الأسئلة الشائعة
اثنتان: يد myGripper H100 يسرى وأخرى يمنى، تُوردان معًا كزوج تحت رقم القطعة 4010700098 من Elephant Robotics.
myCobot Pro 630 وسلسلة Mercury. أما أذرع Elephant الأخرى، ومنها myCobot 320، فليست مدرجة في قائمة التوافق.
حمل اسمي قدره 500 غ، مع عشرة مستويات للعزم لضبط قوة القبضة، عبر شوط فتح من 0–130 مم.
باستخدام مكتبة التعريفات بلغة Python من Elephant Robotics المنشورة على PyPI، التي تقرأ زوايا المفاصل ومواضع المشفّرات وبيانات السرعة. وتدعم ROS1 وROS2 والمحاكاة في RViz، كما أن بروتوكول MODBUS عبر RS-485 مفتوح لشيفرتكم الخاصة.
يبلغ سعر زوج Elephant Robotics myGripper H100 يد يسرى + يد يمنى في سوقك €1.404,95.
الضغط بإصبع واحد، والقرص بإصبعين، والتثبيت بإصبعين، والإمساك بثلاثة أصابع، إضافة إلى إيماءات مثل رفع الإبهام أو التلويح باليد بالتعاون مع الروبوت.
Elephant Robotics myGripper H100 يد يسرى + يد يمنى
- السعر العادي
- €1.404,95
- سعر البيع
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.