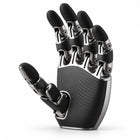
- 22 مفصلًا، كلها تحرّكها محركات خمسة في الإبهام، وأربعة في كل من السبابة والوسطى والبنصر، وخمسة في الخنصر الذي يكتسب محور دوران.
- بمقياس اليد البشرية بوزن 620 غرامًا يد من سبيكة الألمنيوم أبعادها 102 × 187 × 26 مم، تحمل 1 كجم بشكل متواصل و2 كجم في الذروة.
- حماية من الصدمات في كل مفصل تقي بنية الحماية علب التروس الدقيقة المصغّرة حين يتعرض المفصل لضربة خارجية شديدة.
- قابلة للإدارة العكسية مع مُرمِّزَين يمكن إدارة كل مفصل عكسيًا، ويبلّغ عن موضعه عبر مُرمِّزَين.
- Gigabit Ethernet أو USB أو RS-485 يشغّل منفذا T1s Ethernet وUSB حلقة التحكم بتردد 1,000 هرتز، وRS-485 عالي السرعة بتردد 50 هرتز، وفي تهيئة Ethernet تتصل كاميرا راحة اليد مباشرةً باليد.
- 15–65 فولت عبر XT30 تقبل اليد نطاق تغذية واسعًا عبر موصل XT30، وتستهلك حتى 200 واط في الذروة.

الوصف
Unitree Dex5-S هي اليد الروبوتية البارعة من Unitree بـ 22 درجة حرية، وقد صُممت بمقياس 1:1 لليد البشرية، ويُحرَّك كل مفصل فيها بمحرك خاص به. وللإبهام خمس درجات حرية، وللسبابة والوسطى والبنصر أربع لكل منها، وللخنصر خمس، منها محور دوران؛ وجميع المفاصل الـ 22 قابلة للإدارة العكسية، ومزودة بمُرمِّزَين، وتعمل بعلب تروس دقيقة مصغّرة.
وهذا التحريك الكامل يميزها عن Dex5-1 من Unitree، التي تملك 20 درجة حرية منها 16 نشطة، وتزن 1,100 غرام، وتتصل عبر USB. أما Dex5-S فتضع حركة أكثر في يد أصغر: 620 غرامًا في هيكل من سبيكة الألمنيوم أبعاده 102 × 187 × 26 مم، تحمل 1 كجم بشكل متواصل و2 كجم في الذروة. وهي تناسب فرق البحث وبُناة الروبوتات الشبيهة بالبشر العاملين على التشغيل عن بُعد، والتعامل مع الأجسام داخل اليد، والتعلم من العروض البشرية، حيث تُبقي يدٌ بحجم يد المشغّل مطابقةَ الحركة مباشرة.
ولكل مفصل بنية حماية من الصدمات تقي تروسه حين يتعرض المفصل لضربة خارجية شديدة. وتعمل اليد بجهد 15–65 فولت عبر موصل XT30 بقدرة ذروة 200 واط، وتتصل عبر Gigabit Ethernet (منفذا T1s، بمعيار 1000BASE-T1) أو USB أو RS-485 عالي السرعة بمعدل 6 ميغابت/ث؛ ويُغلق Ethernet وUSB حلقة التحكم بتردد 1,000 هرتز، وRS-485 بتردد 50 هرتز. وفي تهيئة Ethernet تتصل كاميرا راحة اليد مباشرةً باليد. ويستقبل كل مفصل أوامر النمط والموضع والسرعة والعزم والصلابة والتخميد، ويبلّغ عن النمط والموضع والسرعة والعزم والحرارة والجهد والتيار.
هذه هي Dex5-S دون استشعار لمسي؛ وتضيفه Dex5-S Pro إلى اليد نفسها. وتُؤكَّد جهة اليد والتثبيت على ذراعك أو روبوتك الشبيه بالبشر ضمن عرض السعر. قارنها ببقية أيادينا الروبوتية البارعة.
أبرز القدرات
- 22 مفصلًا، كلها تحرّكها محركات: خمسة في الإبهام، وأربعة في كل من السبابة والوسطى والبنصر، وخمسة في الخنصر الذي يكتسب محور دوران.
- بمقياس اليد البشرية بوزن 620 غرامًا: يد من سبيكة الألمنيوم أبعادها 102 × 187 × 26 مم، تحمل 1 كجم بشكل متواصل و2 كجم في الذروة.
- حماية من الصدمات في كل مفصل: تقي بنية الحماية علب التروس الدقيقة المصغّرة حين يتعرض المفصل لضربة خارجية شديدة.
- قابلة للإدارة العكسية مع مُرمِّزَين: يمكن إدارة كل مفصل عكسيًا، ويبلّغ عن موضعه عبر مُرمِّزَين.
- Gigabit Ethernet أو USB أو RS-485: يشغّل منفذا T1s Ethernet وUSB حلقة التحكم بتردد 1,000 هرتز، وRS-485 عالي السرعة بتردد 50 هرتز، وفي تهيئة Ethernet تتصل كاميرا راحة اليد مباشرةً باليد.
- 15–65 فولت عبر XT30: تقبل اليد نطاق تغذية واسعًا عبر موصل XT30، وتستهلك حتى 200 واط في الذروة.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
الميزات
المواصفات
| العلامة التجارية | Unitree Robotics |
|---|---|
| الطراز | Dex5-S |
| المقياس | 1:1 لليد البشرية |
| درجات الحرية | 22 |
| الإبهام | 5 درجات حرية |
| السبابة والوسطى والبنصر | 4 درجات حرية لكل منها |
| الخنصر | 5 درجات حرية، منها محور دوران |
| التحريك | جميع المفاصل الـ 22 تحرّكها محركات وقابلة للإدارة العكسية |
| المُرمِّزات | مُرمِّزان على كل مفصل |
| التروس | علب تروس دقيقة مصغّرة |
| الحماية من الصدمات | جميع درجات الحرية الـ 22 |
| الحمولة (متواصلة) | 1 كجم لكل يد |
| حمولة الذروة | 2 كجم |
| الأبعاد (الطول × العرض × الارتفاع) | 102 × 187 × 26 مم |
| الوزن | 620 غرامًا |
| الهيكل | سبيكة ألمنيوم |
| الاستشعار اللمسي | لا يوجد (متوفر في Dex5-S Pro) |
| جهد التغذية | 15–65 فولت |
| موصل الطاقة | XT30 |
| قدرة الذروة | 200 واط |
| الاتصال | T1s Ethernet × 2، وRS-485 عالي السرعة × 1، وUSB × 1 |
| Gigabit Ethernet | نعم (تهيئة 1000BASE-T1) |
| معدل الباود | 6 ميغابت/ث |
| معدل حلقة التحكم | 1,000 هرتز (T1s Ethernet / USB)؛ 50 هرتز (RS-485 عالي السرعة) |
| الاستشعار والتغذية الراجعة | نمط المفصل، والموضع، والسرعة، والعزم، والحرارة، والجهد، والتيار |
| أوامر التحكم | نمط المفصل، والموضع، والسرعة، والعزم، والصلابة، والتخميد |
| كاميرا راحة اليد | تتصل مباشرةً باليد في تهيئة Gigabit Ethernet |
| جهة اليد | يسرى أو يمنى، تُؤكَّد مع الطلب |
| التثبيت على الروبوت والتوافق | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد الروبوتية البارعة Unitree Dex5-S 22-DoF في سوقك €5.975.
22: خمس في الإبهام، وأربع في كل من السبابة والوسطى والبنصر، وخمس في الخنصر، منها محور دوران. وجميع المفاصل الـ 22 تحرّكها محركات وقابلة للإدارة العكسية.
لا. تضيف Dex5-S Pro الاستشعار اللمسي إلى اليد نفسها ذات الـ 22 درجة حرية؛ وتتشارك الاثنتان الأبعاد والوزن والمواصفات الكهربائية.
1 كجم بشكل متواصل و2 كجم في الذروة، لكل يد. ولكل مفصل من المفاصل الـ 22 حماية من الصدمات لعلبة تروسه.
عبر Gigabit Ethernet (منفذا T1s، بمعيار 1000BASE-T1) أو USB أو RS-485 عالي السرعة بمعدل 6 ميغابت/ث، بتغذية 15–65 فولت. ويشغّل Ethernet وUSB حلقة تحكم بتردد 1,000 هرتز، ويعمل RS-485 بتردد 50 هرتز؛ وتُؤكَّد جهة اليد والتثبيت على ذراعك أو روبوتك الشبيه بالبشر ضمن عرض السعر.
تملك Dex5-1 عدد 20 درجة حرية، منها 16 نشطة، وتزن 1,100 غرام، وتتصل عبر USB 2.0. أما Dex5-S فتحرّك المفاصل الـ 22 كلها، وتضيف محور دوران إلى الخنصر، وقد صُممت بمقياس اليد البشرية بوزن 620 غرامًا.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.