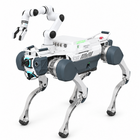
- Sechsachsenarm mit 5 kg Nennlast Er bietet sechs Freiheitsgrade, einen Arbeitsradius von 638,5 mm und eine Wiederholgenauigkeit von ±0,05 mm.
- Sechsachsen-Kraftsensorik Kraft und Drehmoment werden bis 200 N und 7 Nm mit einer Genauigkeit von besser als 0,1 % des Messbereichsendwerts gemessen.
- Elektrischer Greifer mit Kraftregelung Der Greifer öffnet bis 70 mm und greift mit 0 bis 20 N, geregelt auf ±1 N.
- Tiefenkamera für den Arbeitsbereich Binokulares strukturiertes Licht misst die Tiefe von 0,25 m bis 2,5 m über ein Sichtfeld von 87° × 58°.
- Mehrere Programmierwege Der Arm lässt sich per Handführung (Drag-to-Teach), Programmierhandgerät, API oder JSON-Befehlen über WLAN, Ethernet, USB-seriell oder RS485 programmieren.
- Strom und Steuerung über den X30 Der Roboter liefert Strom und Steuerung, und der Controller des X30 zeigt das Kamerabild an und bewegt den Arm.
- IP54-Arm aus Aluminiumlegierung Das Armgehäuse erfüllt die Schutzart IP54 und nimmt maximal 200 W auf, typischerweise nicht mehr als 100 W.


Beschreibung
Dieses Kit montiert einen Roboterarm RealMan RML63-6F-V auf einen Vierbeiner Deep Robotics X30, sodass eine laufende Inspektionsplattform Objekte auch erreichen, greifen und handhaben kann. Es handelt sich um Zubehör, nicht um einen Roboter: Der X30 auf den Fotos ist separat zu erwerben. Das Kit kombiniert den Sechsachsenarm und seine Sechsachsen-Kraftsensorik mit einem elektrischen Greifer und einer Tiefenkamera. Am X30 liefert der Roboter Strom und Steuerung für den Arm, und der Controller des X30 zeigt das Kamerabild an und bewegt den Arm.
Der Arm hat sechs Freiheitsgrade, eine Nennlast von 5 kg und einen Arbeitsradius von 638,5 mm bei einer Wiederholgenauigkeit von ±0,05 mm. Seine Kraftsensorik misst bis 200 N und 7 Nm mit einer Genauigkeit von besser als 0,1 % des Messbereichsendwerts, für Aufgaben, die auf Kontakt reagieren müssen. Der Arm wiegt 7,3 kg, ist aus einer Aluminiumlegierung um eine integrierte Steuerung herum aufgebaut, und sein Gehäuse erfüllt die Schutzart IP54. Er arbeitet mit DC 20–30 V (24 V Nennspannung) und nimmt maximal 200 W auf, typischerweise nicht mehr als 100 W.
Der Greifer öffnet bis 70 mm und schließt mit 0 bis 20 N, geregelt auf ±1 N in Schritten von 0,5 N, mit bis zu 70 mm/s und einer Wiederholgenauigkeit von ±0,5 mm; er wiegt 231 g und wird über RS485 angesteuert. Die Tiefenkamera arbeitet mit binokularem strukturiertem Licht und einem Sichtfeld von 87° × 58° und misst von 0,25 m bis 2,5 m mit einer relativen Genauigkeit unter 2 % bei 2 m.
Der Arm wird per Handführung (Drag-to-Teach), Programmierhandgerät, API oder JSON-Befehlen programmiert, über WLAN, Ethernet, USB-seriell oder RS485. Unter den Nutzlasten für den X30 ist dies die für die Manipulation; die anderen erfassen, beleuchten, beschallen oder sprühen. Montage, Software-Integration und die vorgesehene Aufgabe werden mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- Sechsachsenarm mit 5 kg Nennlast: Er bietet sechs Freiheitsgrade, einen Arbeitsradius von 638,5 mm und eine Wiederholgenauigkeit von ±0,05 mm.
- Sechsachsen-Kraftsensorik: Kraft und Drehmoment werden bis 200 N und 7 Nm mit einer Genauigkeit von besser als 0,1 % des Messbereichsendwerts gemessen.
- Elektrischer Greifer mit Kraftregelung: Der Greifer öffnet bis 70 mm und greift mit 0 bis 20 N, geregelt auf ±1 N.
- Tiefenkamera für den Arbeitsbereich: Binokulares strukturiertes Licht misst die Tiefe von 0,25 m bis 2,5 m über ein Sichtfeld von 87° × 58°.
- Mehrere Programmierwege: Der Arm lässt sich per Handführung (Drag-to-Teach), Programmierhandgerät, API oder JSON-Befehlen über WLAN, Ethernet, USB-seriell oder RS485 programmieren.
- Strom und Steuerung über den X30: Der Roboter liefert Strom und Steuerung, und der Controller des X30 zeigt das Kamerabild an und bewegt den Arm.
- IP54-Arm aus Aluminiumlegierung: Das Armgehäuse erfüllt die Schutzart IP54 und nimmt maximal 200 W auf, typischerweise nicht mehr als 100 W.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der vollen Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | RealMan |
|---|---|
| Modell | RML63-6F-V |
| Produkttyp | Roboterarm-Kit mit Kraftsensorik, Greifer und Tiefenkamera (Zubehör als Nutzlast) |
| Kompatibel mit | Vierbeiniger Roboter Deep Robotics X30 (Roboter nicht enthalten) |
| Integration | Roboter: Strom und Steuerung; Controller: Bild und Steuerung |
| Arm | Freiheitsgrade: 6 |
| Arm | Nennlast: 5 kg |
| Arm | Gewicht: 7,3 kg |
| Arm | Wiederholgenauigkeit: ±0,05 mm |
| Arm | Arbeitsradius: 638,5 mm |
| Arm | Sechsachsen-Kraftmessbereich: 200 N / 7 Nm |
| Arm | Kraftgenauigkeit: Besser als 0,1 % FS |
| Arm | Versorgungsspannung: DC 20–30 V, Nennspannung DC 24 V |
| Arm | Leistungsaufnahme: Maximal 200 W; typisch 100 W oder weniger |
| Arm | Schutzart: IP54 (Armgehäuse) |
| Arm | Werkstoff: Aluminiumlegierung |
| Arm | Steuerung: Integriert |
| Arm | Kommunikation: WLAN, Ethernet-Anschluss, USB-Seriell-Schnittstelle, RS485 |
| Arm | Steuerungsarten: Handführung (Drag-to-Teach), Programmierhandgerät, API, JSON |
| Arm | Gelenkbereich J1–J3: J1 ±178°, J2 ±130°, J3 ±135° |
| Arm | Gelenkbereich J4–J6: J4 ±178°, J5 ±128°, J6 ±360° |
| Arm | Maximale Gelenkgeschwindigkeit: J1–J2 180°/s; J3–J6 225°/s |
| Tiefenkamera | Sichtfeld: 87° horizontal × 58° vertikal |
| Tiefenkamera | Tiefenbereich: 0,25–2,5 m |
| Tiefenkamera | Relative Genauigkeit: Unter 2 % bei 2 m |
| Tiefenkamera | Messprinzip: Binokulares strukturiertes Licht |
| Tiefenkamera | Betriebssysteme: Windows 10, Android 8, Ubuntu 18.04 |
| Tiefenkamera | Schnittstelle: USB Type-C |
| Tiefenkamera | Leistungsaufnahme: Durchschnittlich unter 2,3 W; maximal unter 5,0 W |
| Greifer | Steuerschnittstelle: RS485 |
| Greifer | Öffnungsweite: 70 mm |
| Greifer | Gewicht: 231 g |
| Greifer | Greifkraft: 0–20 N |
| Greifer | Genauigkeit der Kraftregelung: ±1 N |
| Greifer | Kraftauflösung: 0,5 N |
| Greifer | Wiederholgenauigkeit: ±0,5 mm |
| Greifer | Maximale Geschwindigkeit: 70 mm/s |
| Greifer | Betriebsspannung: 7–9 V |
| Greifer | Maximaler Strom: 1,5 A |
| Lieferumfang | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Zum Vierbeiner Deep Robotics X30. Der X30 wird separat gekauft, und die Passung zu Ihrem Gerät wird mit dem Angebot bestätigt.
Einen Sechsachsenarm RML63-6F-V mit Sechsachsen-Kraftsensorik und integrierter Steuerung, einen elektrischen Greifer und eine Tiefenkamera. Der genaue Lieferumfang und die Befestigungsteile werden im Angebot bestätigt.
Seine Nennlast beträgt 5 kg, bei einem Arbeitsradius von 638,5 mm und einer Wiederholgenauigkeit von ±0,05 mm. Der Greifer schließt mit bis zu 20 N und öffnet bis 70 mm.
Per Handführung (Drag-to-Teach), Programmierhandgerät, API oder JSON-Befehlen, über WLAN, Ethernet, eine USB-Seriell-Schnittstelle oder RS485. Am X30 zeigt der Controller des Roboters das Bild der Tiefenkamera an und steuert den Arm.
Der Arm arbeitet mit DC 20–30 V, 24 V Nennspannung, und nimmt maximal 200 W auf, typischerweise nicht mehr als 100 W; am X30 liefert der Roboter diese Versorgung. Der Greifer arbeitet mit 7–9 V, und die Tiefenkamera nimmt durchschnittlich unter 2,3 W auf.
Der Deep Robotics X30 RealMan RML63-6F-V Roboterarm + Greifer kostet in Ihrem Markt €21.200.
Deep Robotics X30 RealMan RML63-6F-V Roboterarm + Greifer
- Regulärer Preis
- €21.200,00
- Verkaufspreis
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.