- 11 grados de libertad con seis motores El pulgar tiene flexión y abducción accionadas, cada dedo una articulación de flexión accionada acoplada a otra pasiva, y cada posición se repite con una precisión de 0,1°.
- 20 kg con una mano de 383 g Un agarre de cinco dedos de al menos 50 N y una pinza de 15 N permiten que la mano derecha de 383 g cargue al menos 20 kg.
- Un conector, dos protocolos El interruptor DIP bajo la tapa de la muñeca selecciona Modbus-RTU por RS-485 o CAN FD, y ambos alcanzan 500 Hz.
- Bajo consumo La Basic funciona a 12–28 V y consume 65 mA en reposo y 4,6 A en pico a 24 V, las cifras más bajas de la gama Revo 2.
- Protección integrada La protección contra sobrecorriente, bloqueo, sobretemperatura y colisiones resguarda los motores, y una luz en el dorso de la mano indica el encendido, la baja tensión, la actualización OTA y los estados de fallo.
- SDK abierto y modelos de simulación Los SDK para Python y C/C++ para Linux, Windows y ROS incluyen modelos URDF y MuJoCo de la mano.


Descripción
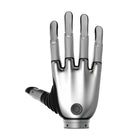
La BrainCo Revo 2 Basic derecha (XRR) es la mano robótica diestra biónica para el lado derecho con la que empieza la gama Revo 2 de BrainCo. Pesa 383 g, lo que BrainCo compara con una botella de agua, mide 160 mm desde la base de la palma hasta la punta del dedo corazón y mueve cinco dedos con 11 grados de libertad mediante seis motores sin núcleo.
Elija la Basic cuando el controlador ya utilice RS-485 o CAN y el trabajo consista en agarrar más que en detectar: recogida y colocación, teleoperación, robots de demostración y cursos de manipulación. Un interruptor DIP bajo la tapa de la muñeca selecciona Modbus-RTU por RS-485 o CAN FD, ambos hasta 500 Hz; la alimentación es de 12–28 V y, a 24 V, la mano consume 65 mA en reposo y 350 mA de media al flexionarse sin carga. El control de posición, velocidad y corriente, el control en cascada y el control de complianza vienen integrados, y un modo turbo vuelve a agarrar los objetos blandos o que se desplazan cada 500 ms tras un bloqueo.
Los dedos se cierran con al menos 50 N, hacen pinza con 15 N y sostienen al menos 20 kg, se abren 100 mm entre el pulgar y el índice y completan una flexión o extensión en 0,65 s o menos. Subir de gama conserva ese hardware: la mano derecha Revo 2 Pro (XER) añade EtherCAT hasta 1 kHz y una entrada de 12–64 V, y la mano derecha Revo 2 Touch (XTR) también detecta con las cinco puntas de los dedos.
De fábrica, la XRR responde al ID de dispositivo 127, mientras que la mano izquierda Revo 2 Basic (XRL) responde al 126, de modo que las dos manos de un humanoide funcionan en un mismo bus. Cada una incluye un cable RS-485/CAN FD, y los SDK de BrainCo para Python y C/C++, los modelos URDF y MuJoCo y las actualizaciones de firmware inalámbricas le dan soporte en Linux, Windows y ROS. Compárela con el resto de nuestras manos robóticas diestras.
Capacidades clave
- 11 grados de libertad con seis motores: El pulgar tiene flexión y abducción accionadas, cada dedo una articulación de flexión accionada acoplada a otra pasiva, y cada posición se repite con una precisión de 0,1°.
- 20 kg con una mano de 383 g: Un agarre de cinco dedos de al menos 50 N y una pinza de 15 N permiten que la mano derecha de 383 g cargue al menos 20 kg.
- Un conector, dos protocolos: El interruptor DIP bajo la tapa de la muñeca selecciona Modbus-RTU por RS-485 o CAN FD, y ambos alcanzan 500 Hz.
- Bajo consumo: La Basic funciona a 12–28 V y consume 65 mA en reposo y 4,6 A en pico a 24 V, las cifras más bajas de la gama Revo 2.
- Protección integrada: La protección contra sobrecorriente, bloqueo, sobretemperatura y colisiones resguarda los motores, y una luz en el dorso de la mano indica el encendido, la baja tensión, la actualización OTA y los estados de fallo.
- SDK abierto y modelos de simulación: Los SDK para Python y C/C++ para Linux, Windows y ROS incluyen modelos URDF y MuJoCo de la mano.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Basic |
| Código de versión | XRR (mano derecha); la mano izquierda es la XRL |
| Lado de la mano | Derecha |
| Dedos | 5 |
| Grados de libertad | 11 (6 activos, 5 pasivos) |
| Motores | 6 motores sin núcleo, codificadores magnéticos, un controlador integrado |
| Articulaciones activas | Flexión del pulgar, abducción/aducción del pulgar y flexión de los dedos índice, corazón, anular y meñique |
| Rango de movimiento | Flexión del pulgar 0–59°, abducción/aducción del pulgar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sin muñeca) |
| Longitud de la mano (de la base de la palma a la punta del dedo corazón) | 160 mm |
| Anchura máxima de la palma | 78,5 mm |
| Longitud del pulgar | 92 mm |
| Muñeca | 38 mm de diámetro, 13,5 mm de altura |
| Apertura máxima (del pulgar al índice) | 100 mm |
| Fuerza de agarre de cinco dedos | ≥ 50 N |
| Fuerza de pinza | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisión de control repetida | 0,1° |
| Tiempo de flexión/extensión | ≤ 0,65 s |
| Ruido de funcionamiento | ≤ 50 dB a 50 cm |
| Detección táctil | Ninguna (incluida en la Revo 2 Touch) |
| Interfaces de comunicación | RS-485 (Modbus-RTU) o CAN FD, seleccionables con un interruptor DIP bajo la tapa de la muñeca |
| Frecuencia de comunicación | Hasta 500 Hz |
| Conector de interfaz | BM05B-PASS-TFT, bajo la muñeca |
| Tensión de alimentación | 12–28 V |
| Corriente a 24 V | 65 mA en reposo, 350 mA de media sin carga, 4,6 A como máximo |
| Modos de control | Control de posición, velocidad y corriente; control en cascada y de complianza |
| Montaje en la muñeca | 4 tornillos M3 (brida de muñeca Basic) |
| ID de dispositivo predeterminado | 127 (la mano izquierda usa el 126), ajustable de 1–254 |
| Protección | Protección contra sobrecorriente, bloqueo, sobretemperatura y colisiones |
| SDK | Python y C/C++ para Linux, Windows y ROS |
| Modelos de simulación | URDF (ROS 1 y ROS 2) y MuJoCo |
| Actualizaciones de firmware | Inalámbricas (OTA) |
| Materiales | Aleación de aluminio de grado aeroespacial y plástico de grado alimentario |
| Entorno de funcionamiento | De −10 a 40 °C, hasta un 90 % de humedad relativa |
| Colores estándar | Gris espacial y plata |
| Contenido de la caja | Mano y un cable de comunicación RS-485/CAN FD |
| Montaje en el robot | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano biónica BrainCo Revo 2 Basic derecha (XRR) tiene un precio de €3.120 en su mercado.
Las tres comparten la mano de 383 g y 11 grados de libertad con al menos 50 N de agarre y 20 kg de carga. La Basic funciona con RS-485 o CAN FD a 12–28 V, la Pro añade EtherCAT y una entrada de 12–64 V, y la Touch añade a la Pro sensores táctiles en las puntas de los dedos.
Seis motores accionan seis articulaciones: la flexión del pulgar (0–59°), la abducción/aducción del pulgar (0–90°) y la flexión de cada dedo (0–81°). Cinco articulaciones pasivas las acompañan, para un total de 11 grados de libertad.
Al menos 50 N con los cinco dedos, 15 N en pinza y 20 kg de carga, con una mano que pesa 383 g.
RS-485 con Modbus-RTU o CAN FD, seleccionados con un interruptor DIP, hasta 500 Hz a 12–28 V. Los SDK de BrainCo para Python y C/C++ funcionan en Linux, Windows y ROS; el montaje en su robot se confirma con el presupuesto.
La XRR es la mano derecha. La mano izquierda Revo 2 Basic a juego es la XRL; con los ID predeterminados 127 y 126, ambas se direccionan por separado en un mismo bus.
Vistos recientemente
Aún no has visto ningún producto.