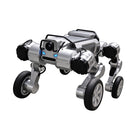
- Egy alap, három mozgási szerep Egyetlen platformban egyesíti az AGV-k beltéri pontosságát, a járművek terepen mért hatótávját és a lábakon járó robotok terepjáró képességét.
- Egységes vezérlési keret A Galileo Unified Embodied Ground Mobility System rendszere hangolja össze a mechanikát, a meghajtást, az érzékelést és a vezérlést.
- Kerekek csuklós lábakon Négy csuklós lába kerekekben végződik, így a kerekes haladást a lábak terepjáró képességével párosítja.
- Alváz humanoidokhoz Mobil alapként szolgál humanoid robotok, valamint szállító és ellenőrző felszereltség számára.
- Tervezett nyílt interfészek A Galileo azt tervezi, hogy megnyitja fő hardver- és szoftverinterfészeit a fejlesztők és az ipari partnerek előtt.
- Újonnan bemutatva A World Robot Conference 2026 rendezvényen mutatták be; a műszaki adatokat és a szállítási feltételeket az árajánlatban erősítjük meg.

Leírás
A Galileo X újonnan bemutatott platform: a Galileo Robotics a pekingi World Robot Conference 2026 rendezvényen mutatta be, műszaki adatait pedig még nem hozta nyilvánosságra. A Galileo Embodied Ground Mobility Systemként hivatkozik rá, amelynek célja, hogy megszüntesse a szokásos határvonalat a kerekes AGV-k, a járműszerű terepplatformok és a lábakon járó robotok között.
Az elképzelés egyetlen robotikus alap háromféle munkához: az automatikus irányítású járművektől elvárt precíz beltéri mozgáshoz, a járműszerű platformok nagy hatótávú kültéri haladásához és a négylábú robotokra jellemző, összetett terepen való áthaladáshoz. Négy csuklós lábon áll, amelyek kerekekben végződnek, és a Galileo Unified Embodied Ground Mobility System rendszerével működik, amely egyetlen vezérlési keretben hangolja össze a mechanikát, a meghajtást, az érzékelést és a vezérlést.
Ez megkülönbözteti a Galileo C1-W, E1-W és S1-W kerekes négylábú robotjaitól, amelyek teljes körűen specifikált modellek ellenőrzésre, járőrözésre és terepmunkára. A Galileo X alapplatformként szolgál a nehéz terepi anyagmozgatáshoz, a raktári logisztikához és az irányított áruáthelyezéshez, az ellenőrző és érzékelő felszereltséghez, a mobil munkaplatformokhoz, valamint mobil alvázként humanoid robotok számára. A Galileo azt tervezi, hogy megnyitja fő hardver- és szoftverinterfészeit, hogy az algoritmusfejlesztők, az alkalmazásszolgáltatók és az ipari partnerek építhessenek rá.
A teherbírást, a sebességet, a tömeget, a méreteket, az üzemidőt és a védettségi fokozatot nem hozták nyilvánosságra, és nem is becsüljük meg őket. Ezeket a konfigurációval és a szállítási feltételekkel együtt minden megrendelés előtt írásban megerősítjük.
Fő képességek
- Egy alap, három mozgási szerep: Egyetlen platformban egyesíti az AGV-k beltéri pontosságát, a járművek terepen mért hatótávját és a lábakon járó robotok terepjáró képességét.
- Egységes vezérlési keret: A Galileo Unified Embodied Ground Mobility System rendszere hangolja össze a mechanikát, a meghajtást, az érzékelést és a vezérlést.
- Kerekek csuklós lábakon: Négy csuklós lába kerekekben végződik, így a kerekes haladást a lábak terepjáró képességével párosítja.
- Alváz humanoidokhoz: Mobil alapként szolgál humanoid robotok, valamint szállító és ellenőrző felszereltség számára.
- Tervezett nyílt interfészek: A Galileo azt tervezi, hogy megnyitja fő hardver- és szoftverinterfészeit a fejlesztők és az ipari partnerek előtt.
- Újonnan bemutatva: A World Robot Conference 2026 rendezvényen mutatták be; a műszaki adatokat és a szállítási feltételeket az árajánlatban erősítjük meg.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, nem pedig közzétesszük.
Vásárlás a Robotix Marketen keresztül
Ez az egység bevett forgalmazási csatornákon keresztül, újonnan kerül beszerzésre, és világszerte a gyártó teljes garanciájával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Galileo |
|---|---|
| Gyártó | Galileo Robotics |
| Modell | Galileo X |
| Terméktípus | Általános célú földi mobilitási platform (Embodied Ground Mobility System) |
| Elrendezés | Négy, kerekekben végződő csuklós láb |
| Vezérlési architektúra | Unified Embodied Ground Mobility System: integrált hardver egységes vezérlési kerettel |
| Mozgási szerepek | AGV-szerű beltéri szállítás, nagy hatótávú terepi haladás, áthaladás összetett terepen |
| Tervezett alkalmazások | Nehéz terepi anyagmozgatás; raktári logisztika és irányított áruáthelyezés; ellenőrzés és érzékelés; mobil munkaplatformok; humanoid robotalváz |
| Fejlesztői hozzáférés | A fő hardver- és szoftverinterfészek megnyitása a fejlesztők és partnerek előtt tervben van |
| Bemutató | World Robot Conference 2026, Peking |
| Teherbírás | Árajánlatkor egyeztetendő |
| Sebesség | Árajánlatkor egyeztetendő |
| Tömeg | Árajánlatkor egyeztetendő |
| Méretek | Árajánlatkor egyeztetendő |
| Üzemidő | Árajánlatkor egyeztetendő |
| Védettségi fokozat | Árajánlatkor egyeztetendő |
| Ár | Kizárólag árajánlat alapján |
Iparágak
Gyakran ismételt kérdések
Általános célú földi mobilitási platform, amelyet a Galileo a pekingi World Robot Conference 2026 rendezvényen mutatott be. Úgy tervezték, hogy egyesítse a kerekes AGV-k beltéri pontosságát, a járműszerű terepplatformok kültéri hatótávját és a lábakon járó robotok terepjáró képességét.
Azok teljes körűen specifikált kerekes négylábú robotok ellenőrzésre, járőrözésre és terepmunkára. A Galileo X új platform, amelyet több alkalmazás alapjául szánnak, köztük humanoid robotok mobil alvázaként, és műszaki adatait még nem hozták nyilvánosságra.
A Galileo még nem tette közzé a Galileo X műszaki adatait. Nem becsüljük meg őket; a megrendelés előtt írásban megerősítjük ezeket.
Nehéz terepi anyagmozgatásra, raktári logisztikára és irányított áruáthelyezésre, ellenőrző és érzékelő felszereltség hordozására, mobil munkaplatformként, valamint humanoid robotok mobil alvázaként.
A Galileo azt tervezi, hogy a Galileo X körül megnyitja a fő hardver- és szoftverinterfészeket, hogy az algoritmusfejlesztők, az alkalmazásszolgáltatók és az ipari partnerek integrált megoldásokat hozhassanak létre. Az adott egységen elérhető interfészeket az árajánlatban erősítjük meg.
Árajánlat alapján kínáljuk: a konfigurációt, a mennyiséget és a szállítást projektenként erősítjük meg.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.