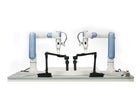
- Registra dimostrazioni sul robot reale Un operatore esegue l'operazione tramite le mani master e la piattaforma acquisisce angoli dei giunti, stato della pinza e immagini RGB e di profondità dal corpo stesso del robot.
- Due bracci Nova 2 a sei assi Ciascuno ha 625 mm di sbraccio per un campo di lavoro a doppio braccio di 1.200 mm, ripetibilità di posizionamento di ±0,05 mm e movimenti fino a 1,6 m/s.
- 2 kg per braccio, 3 kg a doppio braccio La portata è definita per singolo braccio e separatamente per le operazioni coordinate con due bracci.
- Mani master sotto i 400 g Giunti monoblocco stampati in 3D e un telaio assistito da molle mantengono il carico sulla mano sotto i 400 g, con pulsanti di sblocco e di registrazione sulla mano stessa.
- Interfaccia di movimento a 25 Hz end-to-end L'interfaccia master-slave lavora a 25 Hz da un capo all'altro.
- Sicurezza costruita attorno all'operatore I bracci master e slave si desincronizzano in caso di mancanza di corrente o di allarme, la caduta della mano master è monitorata, la sincronizzazione avviene a bassa velocità e l'area di lavoro è imbottita con schiuma EVA.
- SDK dall'acquisizione all'inferenza API aperte coprono angoli dei giunti master e slave, controllo della pinza e flussi RGB e di profondità delle telecamere, con esportazioni per reti neurali personalizzate.

Descrizione
L'X-Trainer nasce per risolvere un problema dell'apprendimento robotico: da dove arrivano i dati. Un operatore impugna due mani master, i due bracci slave a sei assi ne copiano il movimento e la piattaforma registra l'operazione mentre viene eseguita (angoli dei giunti, stato della pinza e immagini RGB e di profondità), così che una policy di controllo possa essere addestrata su esempi acquisiti con il corpo stesso del robot invece che in simulazione.
I bracci sono cobot Dobot Nova 2: 625 mm di sbraccio ciascuno, un campo di lavoro a doppio braccio di 1.200 mm, ripetibilità di posizionamento di ±0,05 mm, portata di 2 kg per braccio e di 3 kg con entrambi, fino a 1,6 m/s. Le mani master restano sotto i 400 g grazie a giunti monoblocco stampati in 3D e a un telaio assistito da molle, e hanno pulsanti di sblocco e di registrazione, così l'operatore avvia e interrompe un'acquisizione senza lasciare la postazione. L'interfaccia di movimento master-slave lavora a 25 Hz da un capo all'altro.
La sicurezza è progettata tenendo conto che a guidare è una persona. I bracci master e slave si desincronizzano automaticamente in caso di mancanza di corrente o di allarme, la mano master è monitorata in caso di caduta, la sincronizzazione master-slave avviene a bassa velocità e l'area di lavoro è imbottita con schiuma EVA. Il braccio Nova 2 dispone di rilevamento delle collisioni a cinque livelli e fa riferimento alla ISO/TS 15066 per il funzionamento collaborativo.
L'SDK copre l'intero ciclo (raccolta dati, addestramento del modello e inferenza autonoma) con API aperte per gli angoli dei giunti master e slave, il controllo della pinza e i flussi RGB e di profondità delle telecamere, ed esporta in formati utilizzabili da una rete neurale personalizzata. La pinza slave si apre fino a 100 mm, la visione si basa su una telecamera di profondità Intel RealSense D405 e la base include un supporto per telecamera globale. Il pacchetto comprende due bracci Nova 2; poiché questo incide in modo rilevante sul costo, confermiamo per iscritto il contenuto esatto del pacchetto, le dimensioni d'ingombro e il peso del sistema prima dell'ordine.
Capacità principali
- Registra dimostrazioni sul robot reale: Un operatore esegue l'operazione tramite le mani master e la piattaforma acquisisce angoli dei giunti, stato della pinza e immagini RGB e di profondità dal corpo stesso del robot.
- Due bracci Nova 2 a sei assi: Ciascuno ha 625 mm di sbraccio per un campo di lavoro a doppio braccio di 1.200 mm, ripetibilità di posizionamento di ±0,05 mm e movimenti fino a 1,6 m/s.
- 2 kg per braccio, 3 kg a doppio braccio: La portata è definita per singolo braccio e separatamente per le operazioni coordinate con due bracci.
- Mani master sotto i 400 g: Giunti monoblocco stampati in 3D e un telaio assistito da molle mantengono il carico sulla mano sotto i 400 g, con pulsanti di sblocco e di registrazione sulla mano stessa.
- Interfaccia di movimento a 25 Hz end-to-end: L'interfaccia master-slave lavora a 25 Hz da un capo all'altro.
- Sicurezza costruita attorno all'operatore: I bracci master e slave si desincronizzano in caso di mancanza di corrente o di allarme, la caduta della mano master è monitorata, la sincronizzazione avviene a bassa velocità e l'area di lavoro è imbottita con schiuma EVA.
- SDK dall'acquisizione all'inferenza: API aperte coprono angoli dei giunti master e slave, controllo della pinza e flussi RGB e di profondità delle telecamere, con esportazioni per reti neurali personalizzate.
Acquistare tramite Robotix Market
Questo prodotto è acquistato nuovo attraverso canali di distribuzione consolidati e viene spedito in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | Dobot |
|---|---|
| Modello | X-Trainer |
| Tipo di prodotto | Piattaforma a doppio braccio per teleoperazione e raccolta di dati per l'IA |
| Bracci slave | Due bracci collaborativi a sei assi (Dobot Nova 2) |
| Sbraccio | 625 mm per braccio; campo di lavoro a doppio braccio di 1.200 mm |
| Ripetibilità di posizionamento | ±0,05 mm |
| Portata | 2 kg per braccio; 3 kg a doppio braccio |
| Velocità massima | 1,6 m/s |
| Mani master | Giunti monoblocco stampati in 3D, telaio assistito da molle, pulsanti di sblocco e di registrazione; carico sulla mano inferiore a 400 g |
| Frequenza dell'interfaccia di movimento | 25 Hz end-to-end |
| Pinza | Pinza della mano slave, apertura massima 100 mm |
| Visione | Telecamera di profondità Intel RealSense D405 |
| Base | Base di fissaggio dei bracci robotici con supporto per telecamera globale |
| Sicurezza | Desincronizzazione automatica master/slave in caso di mancanza di corrente o allarme; rilevamento della caduta della mano master; sincronizzazione master-slave a bassa velocità; imbottitura in schiuma EVA nell'area di lavoro |
| Sicurezza del braccio | Rilevamento delle collisioni a cinque livelli del Nova 2; riferimento alla ISO/TS 15066 per il funzionamento collaborativo |
| Software | SDK per raccolta dati, addestramento dei modelli e inferenza autonoma; API aperte per angoli dei giunti master e slave, controllo della pinza e dati RGB/di profondità delle telecamere; formati di esportazione per reti neurali personalizzate |
| Contenuto della confezione | Due bracci Nova 2; contenuto esatto da confermare in fase di preventivo |
| Gradi di libertà della mano master | Da confermare in fase di preventivo |
| Numero di telecamere | Da confermare in fase di preventivo |
| Dimensioni | Da confermare in fase di preventivo |
| Peso del sistema | Da confermare in fase di preventivo |
| Computer | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
A raccogliere i dati di dimostrazione umana di cui ha bisogno l'apprendimento per imitazione. Un operatore esegue un'operazione tramite due mani master, i bracci slave la copiano e angoli dei giunti, stato della pinza e immagini RGB e di profondità vengono registrati sul robot reale.
Due bracci collaborativi Dobot Nova 2 a sei assi con 625 mm di sbraccio ciascuno. Fanno parte del pacchetto; poiché questo incide in modo rilevante sul costo, confermiamo per iscritto il contenuto esatto del pacchetto prima dell'ordine.
2 kg con un solo braccio e 3 kg con entrambi, con ripetibilità di ±0,05 mm, un campo di lavoro a doppio braccio di 1.200 mm e velocità fino a 1,6 m/s.
I bracci master e slave si desincronizzano automaticamente in caso di mancanza di corrente o di allarme, la caduta della mano master è monitorata, la sincronizzazione avviene a bassa velocità e l'area di lavoro è imbottita con schiuma EVA. Il braccio Nova 2 dispone di rilevamento delle collisioni a cinque livelli.
L'SDK copre raccolta dati, addestramento dei modelli e inferenza autonoma, con API aperte per angoli dei giunti, controllo della pinza e flussi RGB e di profondità delle telecamere, ed esporta in formati utilizzabili da una rete neurale personalizzata.
Il robot a doppio braccio Dobot X-Trainer per la raccolta di dati IA costa €21.850 nel Suo mercato.
Robot a doppio braccio Dobot X-Trainer per la raccolta di dati IA
- Prezzo di listino
- €21.850,00
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.