- Una base, tre ruoli di mobilità Riunisce in un'unica piattaforma la precisione in interni di un AGV, il raggio d'azione fuoristrada di un veicolo e il superamento dei terreni di un robot con gambe.
- Framework di controllo unificato Lo Unified Embodied Ground Mobility System di Galileo coordina meccanica, attuazione, percezione e controllo.
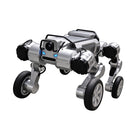
- Ruote su gambe articolate Le sue quattro gambe articolate terminano con ruote, unendo la marcia su ruote al superamento dei terreni tipico delle gambe.
- Telaio per umanoidi È pensata come base mobile per robot umanoidi oltre che per carichi di trasporto e ispezione.
- Interfacce aperte in programma Galileo prevede di aprire le interfacce hardware e software principali a sviluppatori e partner industriali.
- Appena svelata È stata presentata alla World Robot Conference 2026; specifiche e condizioni di fornitura vengono confermate in fase di preventivo.

Descrizione
Galileo X è una piattaforma appena svelata: Galileo Robotics l'ha presentata alla World Robot Conference 2026 di Pechino e le sue specifiche tecniche non sono ancora state pubblicate. Galileo la definisce un Embodied Ground Mobility System, pensato per superare la consueta separazione tra AGV su ruote, piattaforme di tipo veicolo fuoristrada e robot con gambe.
L'idea è un'unica base robotica per tre tipi di lavoro: lo spostamento preciso in interni che ci si aspetta da un veicolo a guida automatica, i lunghi percorsi all'aperto di una piattaforma di tipo veicolo e il superamento di terreni complessi tipico di un quadrupede. Poggia su quattro gambe articolate che terminano con ruote e funziona con lo Unified Embodied Ground Mobility System di Galileo, che coordina meccanica, attuazione, percezione e controllo in un unico framework di controllo.
Questo la distingue dai quadrupedi su ruote C1-W, E1-W e S1-W di Galileo, modelli completamente specificati per ispezione, pattugliamento e lavoro sul campo. Galileo X è posizionata come base per la movimentazione pesante fuoristrada, la logistica di magazzino e il trasferimento direzionale, i carichi di ispezione e percezione, le piattaforme operative mobili e come telaio mobile per robot umanoidi. Galileo prevede di aprire le proprie interfacce hardware e software principali affinché sviluppatori di algoritmi, fornitori di applicazioni e partner industriali possano costruirci sopra.
Carico utile, velocità, peso, dimensioni, autonomia e grado di protezione non sono stati pubblicati e non li stimiamo. Vengono confermati per iscritto, insieme alla configurazione e alle condizioni di fornitura, prima di qualsiasi ordine.
Capacità principali
- Una base, tre ruoli di mobilità: Riunisce in un'unica piattaforma la precisione in interni di un AGV, il raggio d'azione fuoristrada di un veicolo e il superamento dei terreni di un robot con gambe.
- Framework di controllo unificato: Lo Unified Embodied Ground Mobility System di Galileo coordina meccanica, attuazione, percezione e controllo.
- Ruote su gambe articolate: Le sue quattro gambe articolate terminano con ruote, unendo la marcia su ruote al superamento dei terreni tipico delle gambe.
- Telaio per umanoidi: È pensata come base mobile per robot umanoidi oltre che per carichi di trasporto e ispezione.
- Interfacce aperte in programma: Galileo prevede di aprire le interfacce hardware e software principali a sviluppatori e partner industriali.
- Appena svelata: È stata presentata alla World Robot Conference 2026; specifiche e condizioni di fornitura vengono confermate in fase di preventivo.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia completa del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione in loco.
Caratteristiche
Specifiche
| Marca | Galileo |
|---|---|
| Produttore | Galileo Robotics |
| Modello | Galileo X |
| Tipo di prodotto | Piattaforma di mobilità terrestre multiuso (Embodied Ground Mobility System) |
| Configurazione meccanica | Quattro gambe articolate che terminano con ruote |
| Architettura di controllo | Unified Embodied Ground Mobility System: hardware integrato con un framework di controllo unificato |
| Ruoli di mobilità | Trasporto in interni in stile AGV, percorsi fuoristrada a lungo raggio, superamento di terreni complessi |
| Applicazioni previste | Movimentazione pesante fuoristrada; logistica di magazzino e trasferimento direzionale; ispezione e percezione; piattaforme operative mobili; telaio per robot umanoidi |
| Accesso per sviluppatori | Apertura prevista delle interfacce hardware e software principali a sviluppatori e partner |
| Presentazione | World Robot Conference 2026, Pechino |
| Carico utile | Da confermare in fase di preventivo |
| Velocità | Da confermare in fase di preventivo |
| Peso | Da confermare in fase di preventivo |
| Dimensioni | Da confermare in fase di preventivo |
| Autonomia | Da confermare in fase di preventivo |
| Grado di protezione | Da confermare in fase di preventivo |
| Prezzo | Solo su preventivo |
Settori industriali
Domande frequenti
Una piattaforma di mobilità terrestre multiuso che Galileo ha svelato alla World Robot Conference 2026 di Pechino. È progettata per unire la precisione in interni di un AGV su ruote, il raggio d'azione all'aperto di una piattaforma di tipo veicolo fuoristrada e la capacità di superare i terreni di un robot con gambe.
Questi sono quadrupedi su ruote completamente specificati per ispezione, pattugliamento e lavoro sul campo. Galileo X è una piattaforma nuova pensata come base per diverse applicazioni, tra cui come telaio mobile per robot umanoidi, e le sue specifiche non sono ancora state pubblicate.
Galileo non ha ancora pubblicato le specifiche tecniche di Galileo X. Non le stimiamo; vengono confermate per iscritto prima dell'ordine.
Alla movimentazione pesante fuoristrada, alla logistica di magazzino e al trasferimento direzionale, ai carichi di ispezione e percezione, alle piattaforme operative mobili e come telaio mobile per robot umanoidi.
Galileo prevede di aprire interfacce hardware e software principali attorno a Galileo X affinché sviluppatori di algoritmi, fornitori di applicazioni e partner industriali possano realizzare soluzioni integrate. Le interfacce disponibili su una specifica unità vengono confermate in fase di preventivo.
È proposta su preventivo: configurazione, quantità e consegna vengono confermate per ogni progetto.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.