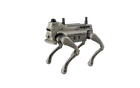
- Kit di navigazione preinstallato Un modulo Jetson Orin NX 16 GB, un LiDAR 3D Mid-360, una telecamera di profondità RealSense, GNSS con antenna RTK e un modulo 5G sono montati di fabbrica sulla piattaforma robotica L1.
- 100 TOPS di calcolo IA a bordo L'Orin NX fonde in tempo reale, a bordo del robot, i dati in luce visibile, di profondità e delle nuvole di punti laser.
- RoamerX Open open source Middleware ROS 2, un toolkit SLAM e Nav2 open source e funzioni di esempio per mappatura e navigazione offrono a un team di ricerca un punto di partenza funzionante.
- Codice sorgente modificabile Il codice è aperto, le nuove versioni arrivano dal repository GitHub di Genisom e visualizzazione e debug si svolgono in RViz su un PC Ubuntu.
- Porte per il Suo hardware Due porte Gigabit Ethernet, SBUS + RS-485, due porte USB 3.0 Type-C, un'uscita a 24 V CC e uno slot SIM accolgono sensori e moduli aggiuntivi.
- IP54 e 3,7 m/s su terreni misti Il robot da 17 kg trasporta 5 kg e affronta pendenze di 30°, 40° al limite, su strade, pavimentazioni, erba e ghiaia.

Descrizione
Il Genisom L1 EDU è il quadrupede L1 con il kit di navigazione di Genisom preinstallato e il software open source RoamerX Open, pensato per università e laboratori di robotica che sviluppano in proprio percezione, localizzazione e navigazione. Rispetto alla piattaforma L1 standard aggiunge un modulo di calcolo NVIDIA Jetson Orin NX 16 GB con 100 TOPS di potenza di calcolo IA, un LiDAR 3D Mid-360, una telecamera di profondità Intel RealSense, un modulo di posizionamento GNSS con antenna RTK e un modulo di comunicazione 5G, e fonde a bordo la percezione in luce visibile, i dati di profondità e le nuvole di punti laser.
RoamerX Open è un insieme di strumenti, non un'applicazione finita: middleware ROS 2, un toolkit open source di algoritmi SLAM e Nav2 e funzioni di esempio per mappatura e navigazione, visualizzate in RViz su un PC Ubuntu. Genisom lo colloca al livello di demo di ricerca. Il framework funziona dall'inizio alla fine, e ciò che vi costruisce sopra spetta al Suo team: per questo è adatto a gruppi con solide competenze di algoritmica e integrazione software. Il codice sorgente è aperto, le nuove versioni si scaricano dal repository GitHub di Genisom e le domande sul software vengono gestite tramite la community open source.
La piattaforma ha 12 giunti con una coppia di picco di 48 N·m e raggiunge 3,7 m/s. Affronta pendenze di 30° in condizioni standard e fino a 40° al limite, trasporta 5 kg e cammina su strade, pavimentazioni, erba, ghiaia e sterrati. Con un peso di 17 kg misura circa 630 × 360 × 525 mm in piedi e circa 670 × 425 × 255 mm da sdraiato, ha grado di protezione IP54 e una carica garantisce da 0,5 a 1,5 ore di funzionamento e fino a 4,5 km. Due porte Gigabit Ethernet, SBUS + RS-485, due porte USB 3.0 Type-C, un'uscita a 24 V CC e uno slot SIM accolgono i Suoi sensori e moduli.
Rispetto al Genisom L1 standard, questa edizione aggiunge l'hardware di calcolo, LiDAR, telecamera di profondità, GNSS/RTK e 5G di cui ha bisogno il lavoro sulla navigazione autonoma. Se cerca un robot pronto a pattugliare senza sviluppo proprio anziché una base di ricerca, il modello L1 EDU RoamerX Pro monta lo stesso hardware con il pacchetto software a pagamento di Genisom, pronto per l'impiego. Capacità della batteria e tempo di ricarica sono confermati in fase di preventivo.
Capacità principali
- Kit di navigazione preinstallato: Un modulo Jetson Orin NX 16 GB, un LiDAR 3D Mid-360, una telecamera di profondità RealSense, GNSS con antenna RTK e un modulo 5G sono montati di fabbrica sulla piattaforma robotica L1.
- 100 TOPS di calcolo IA a bordo: L'Orin NX fonde in tempo reale, a bordo del robot, i dati in luce visibile, di profondità e delle nuvole di punti laser.
- RoamerX Open open source: Middleware ROS 2, un toolkit SLAM e Nav2 open source e funzioni di esempio per mappatura e navigazione offrono a un team di ricerca un punto di partenza funzionante.
- Codice sorgente modificabile: Il codice è aperto, le nuove versioni arrivano dal repository GitHub di Genisom e visualizzazione e debug si svolgono in RViz su un PC Ubuntu.
- Porte per il Suo hardware: Due porte Gigabit Ethernet, SBUS + RS-485, due porte USB 3.0 Type-C, un'uscita a 24 V CC e uno slot SIM accolgono sensori e moduli aggiuntivi.
- IP54 e 3,7 m/s su terreni misti: Il robot da 17 kg trasporta 5 kg e affronta pendenze di 30°, 40° al limite, su strade, pavimentazioni, erba e ghiaia.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Genisom |
|---|---|
| Modello | L1 EDU |
| Tipo di prodotto | Robot quadrupede a 12 gradi di libertà con kit di navigazione preinstallato, per ricerca e istruzione |
| Peso | 17 kg |
| Dimensioni in piedi (L × P × H) | Circa 630 × 360 × 525 mm |
| Dimensioni da sdraiato (L × P × H) | Circa 670 × 425 × 255 mm |
| Portata | 5 kg |
| Gradi di libertà | 12 |
| Coppia di picco dei giunti | 48 N·m |
| Velocità massima | 3,7 m/s |
| Pendenza | 30° in condizioni standard, fino a 40° al limite |
| Autonomia | 0,5–1,5 h |
| Percorrenza massima | 4,5 km per carica |
| Grado di protezione | IP54 |
| Calcolo a bordo | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| Telecamera di profondità | Intel RealSense |
| Posizionamento | Modulo GNSS con antenna RTK |
| Comunicazione | Modulo 5G, slot per scheda SIM |
| Interfacce di espansione | Gigabit Ethernet × 2, SBUS + RS-485, USB 3.0 Type-C × 2 (Orin NX e 3588), uscita di alimentazione 24 V CC |
| Sviluppo secondario | Supportato |
| Pacchetto software | RoamerX Open (open source): middleware ROS 2, toolkit SLAM/Nav2 open source, esempi di mappatura e navigazione |
| Interfaccia utente | RViz su un PC Ubuntu |
| Aggiornamenti software | Download in autonomia dal repository GitHub di Genisom |
| Supporto software | Community open source |
| Capacità della batteria e tempo di ricarica | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Il robot e l'hardware di navigazione sono gli stessi. Il modello L1 EDU viene fornito con RoamerX Open, il pacchetto open source di Genisom con middleware ROS 2, un toolkit SLAM/Nav2 open source ed esempi di mappatura e navigazione, per i team che sviluppano i propri algoritmi. L'edizione RoamerX Pro aggiunge il pacchetto a pagamento di Genisom con navigazione pronta per l'impiego, ritorno automatico alla ricarica, un'app per tablet e assistenza post-vendita dedicata.
Il modello L1 standard è la sola piattaforma robotica. Il modello L1 EDU aggiunge il kit di navigazione, con calcolo Jetson Orin NX 16 GB, un LiDAR Mid-360, una telecamera di profondità RealSense, GNSS con antenna RTK e un modulo 5G, oltre al software RoamerX Open per lo sviluppo della navigazione autonoma.
Genisom lo rivolge a utenti della ricerca con solide competenze di algoritmica e integrazione software. Il framework funziona dall'inizio alla fine a livello di demo di ricerca; trasformarlo in un'applicazione è compito del Suo team, in ROS 2 con RViz su un PC Ubuntu.
RoamerX Open è open source: le nuove versioni si scaricano in autonomia dal repository GitHub di Genisom, e manutenzione del software e domande passano dalla community open source.
Tra 0,5 e 1,5 ore, con una percorrenza massima di 4,5 km per carica. Capacità della batteria e tempo di ricarica sono confermati in fase di preventivo.
Il robot quadrupede Genisom L1 EDU costa €10.300 nel Suo mercato.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.