- Laagste stroomverbruik in de Revo 2-reeks Bij 24 V verbruikt de Basic 65 mA in rust en gemiddeld 350 mA bij het buigen van alle vijf vingers zonder last, op een voeding van 12–28 V.
- RS-485 of CAN FD via schakelaar Een DIP-schakelaar onder de polsafdekking kiest Modbus-RTU via RS-485 of CAN FD, beide tot 500 Hz, op één vijfpolige connector.
- 383 g met 20 kg draagvermogen De hand weegt 383 g, grijpt met minstens 50 N, knijpt met minstens 15 N en draagt minstens 20 kg.
- 11 vrijheidsgraden Zes kernloze motoren drijven twee duimgewrichten en één gewricht per vinger aan, vijf andere gewrichten volgen passief, en posities worden tot op 0,1° herhaald.
- Cascade- en compliantieregeling Naast positie-, snelheids- en stroomregeling werkt de Basic met cascade- en compliantieregeling, en een turbomodus blijft zachte of verschuivende voorwerpen opnieuw grijpen.
- Python, C/C++ en ROS De SDK's van BrainCo draaien op Linux, Windows en ROS, URDF- en MuJoCo-modellen worden meegeleverd, en de firmware wordt draadloos bijgewerkt.


Beschrijving
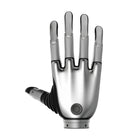
De BrainCo Revo 2 Basic (XRL) is de linker Basic-versie van de bionische behendige robothand Revo 2 van BrainCo: hetzelfde mechanisme van 383 g met 11 vrijheidsgraden als de Pro en de Touch, zonder EtherCAT of sensoren in de vingertoppen. Zes kernloze motoren drijven de flexie en abductie van de duim en de flexie van elke vinger aan, vijf passieve gewrichten volgen ze, en de hand meet 160 mm van de handbasis tot de top van de middelvinger en 78,5 mm over de handpalm.
Ze past bij labs, onderwijsprogramma's en bouwers van humanoïden die een capabele hand op menselijke maat nodig hebben op een gangbare seriële bus. Een DIP-schakelaar onder de polsafdekking kiest Modbus-RTU via RS-485 of CAN FD, beide tot 500 Hz, en de hand werkt op 12–28 V en verbruikt in rust 65 mA bij 24 V. De SDK's van BrainCo voor Python en C/C++ dekken Linux, Windows en ROS af, met URDF- en MuJoCo-modellen voor simulatie en draadloze firmware-updates.
De kracht komt overeen met de rest van de reeks: minstens 50 N grijpkracht met vijf vingers, 15 N knijpkracht, 20 kg draagvermogen, 0,1° herhaalnauwkeurigheid en een hele buig- of strekbeweging in 0,65 s of minder, bij niet meer dan 50 dB. De Revo 2 Pro-linkerhand (XEL) voegt EtherCAT tot 1 kHz en een ingang van 12–64 V toe, en de Revo 2 Touch-linkerhand (XTL) voegt daar capacitieve sensoren in alle vijf vingertoppen aan toe.
Deze hand staat ingesteld op apparaat-ID 126; de Revo 2 Basic-rechterhand (XRR) gebruikt 127, zodat een paar één bus kan delen. In de doos zitten de hand en één RS-485/CAN FD-kabel. Voor een Unitree H2 is er een Revo 2 Basic-hand geconfigureerd voor de H2, en ons aanbod aan behendige robothanden omvat ook andere fabrikanten.
Belangrijkste mogelijkheden
- Laagste stroomverbruik in de Revo 2-reeks: Bij 24 V verbruikt de Basic 65 mA in rust en gemiddeld 350 mA bij het buigen van alle vijf vingers zonder last, op een voeding van 12–28 V.
- RS-485 of CAN FD via schakelaar: Een DIP-schakelaar onder de polsafdekking kiest Modbus-RTU via RS-485 of CAN FD, beide tot 500 Hz, op één vijfpolige connector.
- 383 g met 20 kg draagvermogen: De hand weegt 383 g, grijpt met minstens 50 N, knijpt met minstens 15 N en draagt minstens 20 kg.
- 11 vrijheidsgraden: Zes kernloze motoren drijven twee duimgewrichten en één gewricht per vinger aan, vijf andere gewrichten volgen passief, en posities worden tot op 0,1° herhaald.
- Cascade- en compliantieregeling: Naast positie-, snelheids- en stroomregeling werkt de Basic met cascade- en compliantieregeling, en een turbomodus blijft zachte of verschuivende voorwerpen opnieuw grijpen.
- Python, C/C++ en ROS: De SDK's van BrainCo draaien op Linux, Windows en ROS, URDF- en MuJoCo-modellen worden meegeleverd, en de firmware wordt draadloos bijgewerkt.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | BrainCo |
|---|---|
| Model | Revo 2 Basic |
| Versiecode | XRL (linkerhand); de rechterhand is de XRR |
| Handzijde | Links |
| Vingers | 5 |
| Vrijheidsgraden | 11 (6 actief, 5 passief) |
| Motoren | 6 kernloze motoren, magnetische encoders, één geïntegreerde controller |
| Actieve gewrichten | Duimflexie, duimabductie/-adductie en flexie van wijs-, middel- en ringvinger en pink |
| Bewegingsbereik | Duimflexie 0–59°, duimabductie/-adductie 0–90°, elke vinger 0–81° |
| Gewicht | 383 g (zonder pols) |
| Handlengte (handbasis tot top van de middelvinger) | 160 mm |
| Maximale breedte van de handpalm | 78,5 mm |
| Duimlengte | 92 mm |
| Pols | 38 mm diameter, 13,5 mm hoog |
| Maximale opening (duim tot wijsvinger) | 100 mm |
| Grijpkracht met vijf vingers | ≥ 50 N |
| Knijpkracht | ≥ 15 N |
| Maximaal draagvermogen | ≥ 20 kg |
| Herhaalnauwkeurigheid van de regeling | 0,1° |
| Buig-/strektijd | ≤ 0,65 s |
| Bedrijfsgeluid | ≤ 50 dB op 50 cm |
| Tastwaarneming | Geen (aanwezig op de Revo 2 Touch) |
| Communicatie-interfaces | RS-485 (Modbus-RTU) of CAN FD, te kiezen met een DIP-schakelaar onder de polsafdekking |
| Communicatiefrequentie | Tot 500 Hz |
| Interfaceconnector | BM05B-PASS-TFT, onder de pols |
| Voedingsspanning | 12–28 V |
| Stroomverbruik bij 24 V | 65 mA in rust, 350 mA gemiddeld zonder last, 4,6 A maximaal |
| Regelmodi | Positie-, snelheids- en stroomregeling; cascaderegeling en compliantieregeling |
| Bevestiging aan de pols | 4 × M3-schroeven (polsflens van de Basic) |
| Standaard apparaat-ID | 126 (de rechterhand gebruikt 127), instelbaar 1–254 |
| Beveiliging | Beveiliging tegen overstroom, blokkeren, oververhitting en botsingen |
| SDK | Python en C/C++ voor Linux, Windows en ROS |
| Simulatiemodellen | URDF (ROS 1 en ROS 2) en MuJoCo |
| Firmware-updates | Draadloos (OTA) |
| Materialen | Aluminiumlegering van lucht- en ruimtevaartkwaliteit en voedselveilige kunststof |
| Gebruiksomgeving | −10 tot 40 °C, tot 90 % relatieve luchtvochtigheid |
| Standaardkleuren | Space Gray, zilver |
| Inhoud van de doos | Hand en één RS-485/CAN FD-communicatiekabel |
| Montage op de robot | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
De bionische linkerhand BrainCo Revo 2 Basic (XRL) kost in uw markt €3.120.
Elf, waarvan zes aangedreven door motoren. De duim heeft aangedreven flexie en abductie/adductie plus één passief gewricht, en elke andere vinger heeft één aangedreven en één passief flexiegewricht.
Het mechanisme, de afmetingen en de kracht zijn identiek. De Basic communiceert via RS-485 of CAN FD op 12–28 V; de Pro voegt EtherCAT tot 1 kHz en een ingang van 12–64 V toe, en de Touch voegt tactiele sensoren in de vingertoppen en tactiele adaptieve regeling toe aan de Pro.
Ze weegt 383 g. Ze grijpt met minstens 50 N, knijpt met minstens 15 N en draagt minstens 20 kg, met een opening van 100 mm tussen duim en wijsvinger.
Via RS-485 (Modbus-RTU) of CAN FD tot 500 Hz, gekozen met een DIP-schakelaar onder de polsafdekking, op een voeding van 12–28 V. De pols wordt met vier M3-schroeven bevestigd, en de aansluiting op uw arm of humanoïde wordt bij de offerte bevestigd.
Ja, versiecode XRL is de linkerhand; de rechter is de XRR. Met de standaard apparaat-ID's 126 (links) en 127 (rechts) kan een paar één bus delen.
Recent bekeken
Je hebt nog geen producten bekeken.