- Vingertoppen die voelen Elk van de vijf vingertoppen heeft een capacitieve sensor die druk, wrijving, krachtrichting en nadering meet, met een resolutie van 0,1 N tot 25 N.
- Grip afgestemd op aanraking Tactiele adaptieve regeling stelt de vingerstroom in op basis van de metingen in de vingertoppen, zodat een papieren beker en een waterfles elk de kracht krijgen die ze nodig hebben.
- Voelt vóór het contact Het naderingskanaal merkt een voorwerp op tot 1 cm van een vingertop, en de tactiele data worden bemonsterd op 70 Hz.
- 383 g, 20 kg draagvermogen De rechterhand weegt 383 g en draagt toch minstens 20 kg, met minstens 50 N grijpkracht met vijf vingers en 15 N knijpkracht.
- 1 kHz via EtherCAT EtherCAT met CoE en PDO werkt tot 1 kHz, RS-485 en CAN FD tot 500 Hz, op elke voeding van 12 tot 64 V.
- Klaar voor ROS en simulatie SDK's voor Python en C/C++ draaien op Linux, Windows en ROS, met URDF- en MuJoCo-modellen en draadloze firmware-updates.


Beschrijving
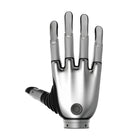
De BrainCo Revo 2 Touch voor rechts (XTR) is een bionische behendige robothand voor de rechterkant van een humanoïde robot of voor een enkele robotarm, met een capacitieve tactiele sensor in elke vingertop. Ze brengt 11 vrijheidsgraden, waarvan zes aangedreven door motoren, samen in 383 g, met 160 mm van handbasis tot top van de middelvinger en 78,5 mm breedte over de handpalm.
Elke vingertopsensor verzamelt zes kanalen en meldt druk, wrijving, krachtrichting en nadering: normaal- en tangentiaalkracht tot 25 N met een resolutie van 0,1 N, en een naderend voorwerp op maximaal 1 cm afstand, bemonsterd op 70 Hz. In tactiele adaptieve regeling stelt de hand de vingerstroom in op basis van die metingen, zodat ze een fles stevig en een papieren beker voorzichtig omsluit. Het open Python-grijpvoorbeeld van BrainCo detecteert met dezelfde data contact en schat de stijfheid van een voorwerp: het knijpt een schuimblok met twee vingers, houdt een papieren beker met drie vast en grijpt een waterfles met vijf, een kant-en-klaar startpunt voor onderzoek naar grijpleren, teleoperatie en contactrijke manipulatie.
Onder de sensoren heeft de Touch hetzelfde mechanisme als de rest van de Revo 2-reeks: minstens 50 N grijpkracht, 15 N knijpkracht, 20 kg draagvermogen, 0,1° herhaalnauwkeurigheid en een hele buiging in 0,65 s of minder. De Revo 2 Basic-rechterhand (XRR) werkt met RS-485 of CAN FD op 12–28 V, de Revo 2 Pro-rechterhand (XER) voegt EtherCAT en een ingang voor 12–64 V toe, en de Touch behoudt de interfaces van de Pro en voegt de waarneming in de vingertoppen toe.
De standaard apparaat-ID is 127, zodat ze zonder nieuwe adressering een bus deelt met de Revo 2 Touch-linkerhand (XTL), die op 126 staat. De regeling werkt tot 1 kHz via EtherCAT en 500 Hz via RS-485 of CAN FD, vanuit de SDK's van BrainCo voor Python en C/C++ op Linux, Windows en ROS, met URDF- en MuJoCo-modellen voor simulatie. In de doos zitten de hand en de RS-485/CAN FD-, EtherCAT- en voedingskabels. Voor een Unitree H2 is er een tactiele Revo 2-hand, geconfigureerd voor de H2, en onze overige behendige robothanden omvatten andere fabrikanten en ontwerpen.
Belangrijkste mogelijkheden
- Vingertoppen die voelen: Elk van de vijf vingertoppen heeft een capacitieve sensor die druk, wrijving, krachtrichting en nadering meet, met een resolutie van 0,1 N tot 25 N.
- Grip afgestemd op aanraking: Tactiele adaptieve regeling stelt de vingerstroom in op basis van de metingen in de vingertoppen, zodat een papieren beker en een waterfles elk de kracht krijgen die ze nodig hebben.
- Voelt vóór het contact: Het naderingskanaal merkt een voorwerp op tot 1 cm van een vingertop, en de tactiele data worden bemonsterd op 70 Hz.
- 383 g, 20 kg draagvermogen: De rechterhand weegt 383 g en draagt toch minstens 20 kg, met minstens 50 N grijpkracht met vijf vingers en 15 N knijpkracht.
- 1 kHz via EtherCAT: EtherCAT met CoE en PDO werkt tot 1 kHz, RS-485 en CAN FD tot 500 Hz, op elke voeding van 12 tot 64 V.
- Klaar voor ROS en simulatie: SDK's voor Python en C/C++ draaien op Linux, Windows en ROS, met URDF- en MuJoCo-modellen en draadloze firmware-updates.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Officiële productvideo’s
Kenmerken
Specificaties
| Merk | BrainCo |
|---|---|
| Model | Revo 2 Touch |
| Versiecode | XTR (rechterhand); de linkerhand is de XTL |
| Handzijde | Rechts |
| Vingers | 5 |
| Vrijheidsgraden | 11 (6 actief, 5 passief) |
| Motoren | 6 kernloze motoren, magnetische encoders, één geïntegreerde controller |
| Actieve gewrichten | Duimflexie, duimabductie/-adductie en flexie van wijs-, middel- en ringvinger en pink |
| Bewegingsbereik | Duimflexie 0–59°, duimabductie/-adductie 0–90°, elke vinger 0–81° |
| Gewicht | 383 g (zonder pols) |
| Handlengte (handbasis tot top van de middelvinger) | 160 mm |
| Maximale breedte van de handpalm | 78,5 mm |
| Duimlengte | 92 mm |
| Pols | 38 mm diameter, 13,5 mm hoog |
| Maximale opening (duim tot wijsvinger) | 100 mm |
| Grijpkracht met vijf vingers | ≥ 50 N |
| Knijpkracht | ≥ 15 N |
| Maximaal draagvermogen | ≥ 20 kg |
| Herhaalnauwkeurigheid van de regeling | 0,1° |
| Buig-/strektijd | ≤ 0,65 s |
| Bedrijfsgeluid | ≤ 50 dB op 50 cm |
| Tastwaarneming | Capacitieve module in elk van de vijf vingertoppen: druk, wrijving, krachtrichting, nadering |
| Krachtbereik van de vingertoppen | Normaal- en tangentiaalkracht tot 25 N, resolutie 0,1 N, lineariteitsfout onder 5 % |
| Naderingsbereik | 0–1 cm |
| Tactiele bemonsteringsfrequentie | 70 Hz |
| Communicatie-interfaces | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE en PDO) |
| Communicatiefrequentie | Tot 500 Hz via RS-485 of CAN FD, tot 1 kHz via EtherCAT |
| Standaard apparaat-ID | 127 (de linkerhand gebruikt 126), instelbaar 1–254 |
| Voedingsspanning | 12–64 V |
| Stroomverbruik bij 24 V | 115 mA in rust, 390 mA gemiddeld zonder last, 4,65 A maximaal |
| Voedingsconnector | XT30 |
| Regelmodi | Positie-, snelheids- en stroomregeling; cascaderegeling en compliantieregeling; tactiele adaptieve regeling |
| Bevestiging aan de pols | 4 × M3-schroeven in schroefgaten van 3,5 mm (schroeven niet dieper dan 3 mm) |
| Beveiliging | Beveiliging tegen overstroom, blokkeren, oververhitting en botsingen |
| SDK | Python en C/C++ voor Linux, Windows en ROS |
| Simulatiemodellen | URDF (ROS 1 en ROS 2) en MuJoCo |
| Firmware-updates | Draadloos (OTA) |
| Materialen | Aluminiumlegering van lucht- en ruimtevaartkwaliteit en voedselveilige kunststof |
| Gebruiksomgeving | −10 tot 40 °C, tot 90 % relatieve luchtvochtigheid |
| Standaardkleuren | Space Gray, zilver |
| Inhoud van de doos | Hand, RS-485/CAN FD-communicatiekabel, EtherCAT-communicatiekabel en voedingskabel |
| Montage op de robot | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
De bionische rechterhand BrainCo Revo 2 Touch (XTR) kost in uw markt €5.425.
Ja, een capacitieve sensor in elk van de vijf vingertoppen. Ze meten druk, wrijving, krachtrichting en nadering, met normaal- en tangentiaalkracht tot 25 N bij een resolutie van 0,1 N, en sturen de tactiele adaptieve regeling van de hand.
Mechanisme en kracht zijn bij alle drie gelijk; alleen de Touch heeft waarneming in de vingertoppen en tactiele adaptieve regeling. De Pro heeft dezelfde RS-485-, CAN FD- en EtherCAT-interfaces en ingang voor 12–64 V, maar geen sensoren, en de Basic werkt met RS-485 of CAN FD op 12–28 V.
Ze weegt 383 g en draagt minstens 20 kg. De grijpkracht met vijf vingers bereikt minstens 50 N, de knijpkracht minstens 15 N, en duim en wijsvinger openen 100 mm uit elkaar.
Ze wordt aangesloten via RS-485 (Modbus-RTU) of CAN FD tot 500 Hz, of via EtherCAT tot 1 kHz, op 12–64 V, en de pols neemt vier M3-schroeven. De SDK's van BrainCo voor Python en C/C++ ondersteunen Linux, Windows en ROS; de montage op uw arm of humanoïde wordt bij de offerte bevestigd.
Ja, de XTR is de rechterhand. Voeg de Revo 2 Touch-linkerhand (XTL) toe voor een bijpassend paar; beide staan af fabriek op apparaat-ID 127 en 126, zodat ze vanaf het begin één bus delen.
Recent bekeken
Je hebt nog geen producten bekeken.