- Самое низкое энергопотребление в линейке Revo 2 При 24 В Basic потребляет 65 мА в покое и в среднем 350 мА при сгибании всех пяти пальцев без нагрузки, при питании 12–28 В.
- RS-485 или CAN FD переключателем DIP-переключатель под крышкой запястья выбирает Modbus-RTU по RS-485 или CAN FD, оба с частотой до 500 Гц, через один пятиконтактный разъём.
- 383 г и нагрузка 20 кг Кисть весит 383 г, сжимается с усилием не менее 50 Н, щипковый захват — не менее 15 Н, удерживает не менее 20 кг.
- 11 степеней свободы Шесть двигателей с полым ротором приводят два сустава большого пальца и по одному суставу каждого пальца, ещё пять суставов следуют пассивно, а положения повторяются с точностью 0,1°.
- Каскадное управление и управление податливостью Помимо управления по положению, скорости и току Basic поддерживает каскадное управление и управление податливостью, а турборежим повторяет захват мягких или смещающихся предметов.
- Python, C/C++ и ROS SDK от BrainCo работают в Linux, Windows и ROS, предоставляются модели URDF и MuJoCo, а прошивка обновляется по воздуху.


Описание
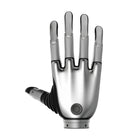
BrainCo Revo 2 Basic (XRL) — левая кисть в версии Basic бионической ловкой роботизированной кисти BrainCo Revo 2: тот же механизм массой 383 г с 11 степенями свободы, что у Pro и Touch, но без EtherCAT и датчиков в кончиках пальцев. Шесть двигателей с полым ротором приводят сгибание и отведение большого пальца и сгибание каждого пальца, пять пассивных суставов следуют за ними, а длина кисти от основания ладони до кончика среднего пальца — 160 мм при ширине ладони 78,5 мм.
Она подходит лабораториям, учебным программам и разработчикам гуманоидов, которым нужна полноценная кисть размером с человеческую на стандартной последовательной шине. DIP-переключатель под крышкой запястья выбирает Modbus-RTU по RS-485 или CAN FD, оба с частотой до 500 Гц, а кисть работает при 12–28 В и потребляет в покое 65 мА при 24 В. SDK от BrainCo для Python и C/C++ поддерживают Linux, Windows и ROS, есть модели URDF и MuJoCo для симуляции и обновление прошивки по воздуху.
По силе она не уступает остальной линейке: хват пятью пальцами не менее 50 Н, щипковый захват 15 Н, нагрузка 20 кг, точность повторного управления 0,1° и полное сгибание или разгибание не более чем за 0,65 с при шуме не выше 50 дБ. Левая кисть Revo 2 Pro (XEL) добавляет EtherCAT с частотой до 1 кГц и вход питания 12–64 В, а левая кисть Revo 2 Touch (XTL) вдобавок получает ёмкостные датчики во всех пяти кончиках пальцев.
Эта кисть настроена на идентификатор устройства 126; правая кисть Revo 2 Basic (XRR) использует 127, поэтому пара может работать на одной шине. В коробке — кисть и один кабель RS-485/CAN FD. Для Unitree H2 есть кисть Revo 2 Basic, сконфигурированная для H2, а в нашем полном ассортименте ловких роботизированных кистей представлены и другие производители.
Ключевые возможности
- Самое низкое энергопотребление в линейке Revo 2: При 24 В Basic потребляет 65 мА в покое и в среднем 350 мА при сгибании всех пяти пальцев без нагрузки, при питании 12–28 В.
- RS-485 или CAN FD переключателем: DIP-переключатель под крышкой запястья выбирает Modbus-RTU по RS-485 или CAN FD, оба с частотой до 500 Гц, через один пятиконтактный разъём.
- 383 г и нагрузка 20 кг: Кисть весит 383 г, сжимается с усилием не менее 50 Н, щипковый захват — не менее 15 Н, удерживает не менее 20 кг.
- 11 степеней свободы: Шесть двигателей с полым ротором приводят два сустава большого пальца и по одному суставу каждого пальца, ещё пять суставов следуют пассивно, а положения повторяются с точностью 0,1°.
- Каскадное управление и управление податливостью: Помимо управления по положению, скорости и току Basic поддерживает каскадное управление и управление податливостью, а турборежим повторяет захват мягких или смещающихся предметов.
- Python, C/C++ и ROS: SDK от BrainCo работают в Linux, Windows и ROS, предоставляются модели URDF и MuJoCo, а прошивка обновляется по воздуху.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | BrainCo |
|---|---|
| Модель | Revo 2 Basic |
| Код версии | XRL (левая кисть); правая кисть — XRR |
| Сторона | Левая |
| Пальцы | 5 |
| Степени свободы | 11 (6 активных, 5 пассивных) |
| Двигатели | 6 двигателей с полым ротором, магнитные энкодеры, один встроенный контроллер |
| Активные суставы | Сгибание большого пальца, отведение/приведение большого пальца и сгибание указательного, среднего, безымянного пальцев и мизинца |
| Диапазон движения | Сгибание большого пальца 0–59°, отведение/приведение большого пальца 0–90°, каждый палец 0–81° |
| Масса | 383 г (без запястья) |
| Длина кисти (от основания ладони до кончика среднего пальца) | 160 мм |
| Максимальная ширина ладони | 78,5 мм |
| Длина большого пальца | 92 мм |
| Запястье | Диаметр 38 мм, высота 13,5 мм |
| Максимальное раскрытие (от большого до указательного пальца) | 100 мм |
| Усилие хвата пятью пальцами | ≥ 50 Н |
| Усилие щипкового захвата | ≥ 15 Н |
| Максимальная грузоподъёмность | ≥ 20 кг |
| Точность повторного управления | 0,1° |
| Время сгибания/разгибания | ≤ 0,65 с |
| Рабочий шум | ≤ 50 дБ на расстоянии 50 см |
| Тактильные датчики | Нет (устанавливаются в Revo 2 Touch) |
| Интерфейсы связи | RS-485 (Modbus-RTU) или CAN FD, выбор DIP-переключателем под крышкой запястья |
| Частота обмена данными | До 500 Гц |
| Интерфейсный разъём | BM05B-PASS-TFT, под запястьем |
| Напряжение питания | 12–28 В |
| Ток при 24 В | 65 мА в покое, 350 мА в среднем без нагрузки, максимум 4,6 А |
| Режимы управления | Управление по положению, скорости и току; каскадное управление и управление податливостью |
| Крепление к запястью | 4 винта M3 (запястный фланец Basic) |
| Идентификатор устройства по умолчанию | 126 (у правой кисти — 127), настраивается в диапазоне 1–254 |
| Защита | Защита по току, от заклинивания, от перегрева и при столкновении |
| SDK | Python и C/C++ для Linux, Windows и ROS |
| Модели для симуляции | URDF (ROS 1 и ROS 2) и MuJoCo |
| Обновление прошивки | По воздуху (OTA) |
| Материалы | Алюминиевый сплав аэрокосмического класса и пищевой пластик |
| Условия эксплуатации | От −10 до 40 °C, относительная влажность до 90 % |
| Стандартные цвета | Space Gray, Silver |
| Комплектация | Кисть и один кабель связи RS-485/CAN FD |
| Установка на робота | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
Левая бионическая кисть BrainCo Revo 2 Basic (XRL) продаётся на вашем рынке по цене €3.120.
Одиннадцать, шесть из них приводятся двигателями. У большого пальца приводные сгибание и отведение/приведение плюс один пассивный сустав, а у каждого из остальных пальцев один приводной и один пассивный сустав сгибания.
Механизм, размеры и сила одинаковы. Basic работает по RS-485 или CAN FD при 12–28 В; Pro добавляет EtherCAT с частотой до 1 кГц и вход 12–64 В, а Touch добавляет к Pro тактильные датчики в кончиках пальцев и тактильное адаптивное управление.
Она весит 383 г. Хват — не менее 50 Н, щипковый захват — не менее 15 Н, нагрузка — не менее 20 кг; раскрытие между большим и указательным пальцами — 100 мм.
По RS-485 (Modbus-RTU) или CAN FD с частотой до 500 Гц, выбираемым DIP-переключателем под крышкой запястья, при питании 12–28 В. Запястье крепится четырьмя винтами M3, а совместимость с вашим манипулятором или гуманоидом подтверждается в коммерческом предложении.
Да, код версии XRL — левая кисть; правая — XRR. Идентификаторы устройств по умолчанию 126 (левая) и 127 (правая) позволяют паре работать на одной шине.
Недавно просмотренные
Вы ещё не просматривали ни одного товара.