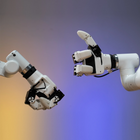
- Левая и правая в одном заказе Две кисти, по одной на каждую сторону, оснащают обе руки двухрукого Mercury или два манипулятора myCobot Pro 630, работающих рядом.
- Шесть сервоприводных суставов на кисть Каждая кисть двигает большой палец и два пальца через шесть суставов, у каждого из которых свой цифровой сервопривод с управлением по току, положению и скорости.
- Состояние захвата с частотой 100 Гц Каждая кисть сообщает, движется ли она, зажала ли предмет или выронила его; данные считываются в реальном времени по RS-485 для сбора данных о движениях.
- 500 г на кисть, 0–130 мм Каждая кисть удерживает 500 г при номинальной нагрузке в диапазоне захвата 0–130 мм, а угол, скорость и момент задаются для каждого сустава.
- Четыре режима захвата и жесты Нажатие одним пальцем, защип двумя пальцами, зажим двумя пальцами и захват тремя пальцами, а также жесты вроде «палец вверх» или взмаха рукой.
- Python, ROS и открытый протокол Библиотека Python от Elephant Robotics задаёт углы, скорость, момент и жесты, ROS и RViz обеспечивают симуляцию, а последовательный протокол открыт для вашего собственного кода.


Описание
В этом предложении — пара: одна левая и одна правая Elephant Robotics myGripper H100, трёхпалая ловкая роботизированная кисть, которую Elephant Robotics выпускает для роботов myCobot Pro 630 и серии Mercury (артикул 4010700098). Именно пара нужна двуручной системе, например двухрукому Mercury или двум манипуляторам Pro 630, работающим рядом.
У каждой кисти три пальца, расположенных как большой, указательный и безымянный пальцы человека; их движение через шесть суставов обеспечивают шесть цифровых сервоприводов. Каждый сервопривод поддерживает управление по току, положению и скорости, поэтому захват задаётся выходным моментом, скоростью движения и абсолютным положением, а не просто раскрытием и смыканием. Каждая кисть удерживает 500 г при номинальной нагрузке в диапазоне захвата 0–130 мм, двигает суставы со скоростью 60° в секунду и весит 780 г.
H100 создана для исследований и обучения. Каждая кисть сообщает состояние захвата с частотой 100 Гц по RS-485 — движется, остановлена, предмет зажат или предмет выпал —, поэтому пара удобна для сбора данных о движениях двух рук для обучения по имитации и обучения с подкреплением. Библиотека Python от Elephant Robotics задаёт угол, скорость и момент каждого сустава по шкале 0–100 и вызывает готовые жесты, ROS с RViz обеспечивает симуляцию, а последовательный протокол открыт. Режимы захвата включают нажатие одним пальцем, защип двумя пальцами, зажим двумя пальцами и захват тремя пальцами, а также жесты вроде «палец вверх» или взмаха рукой.
Каждая кисть питается от 24 В при 2 А через кабель M8 с 8 контактами, работает на двухъядерном контроллере ESP32, крепится к манипулятору винтами и рассчитана на 100 000 циклов и более. Для одного манипулятора по отдельности продаются правая кисть myGripper H100 и левая кисть myGripper H100; другие конструкции вы найдёте среди наших ловких роботизированных кистей.
Ключевые возможности
- Левая и правая в одном заказе: Две кисти, по одной на каждую сторону, оснащают обе руки двухрукого Mercury или два манипулятора myCobot Pro 630, работающих рядом.
- Шесть сервоприводных суставов на кисть: Каждая кисть двигает большой палец и два пальца через шесть суставов, у каждого из которых свой цифровой сервопривод с управлением по току, положению и скорости.
- Состояние захвата с частотой 100 Гц: Каждая кисть сообщает, движется ли она, зажала ли предмет или выронила его; данные считываются в реальном времени по RS-485 для сбора данных о движениях.
- 500 г на кисть, 0–130 мм: Каждая кисть удерживает 500 г при номинальной нагрузке в диапазоне захвата 0–130 мм, а угол, скорость и момент задаются для каждого сустава.
- Четыре режима захвата и жесты: Нажатие одним пальцем, защип двумя пальцами, зажим двумя пальцами и захват тремя пальцами, а также жесты вроде «палец вверх» или взмаха рукой.
- Python, ROS и открытый протокол: Библиотека Python от Elephant Robotics задаёт углы, скорость, момент и жесты, ROS и RViz обеспечивают симуляцию, а последовательный протокол открыт для вашего собственного кода.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | Elephant Robotics |
|---|---|
| Модель | myGripper H100, пара левая + правая |
| Артикул | 4010700098 |
| Комплектация | Две кисти: одна левая, одна правая |
| Тип изделия | Трёхпалая ловкая кисть |
| Пальцы (на кисть) | 3, в положениях большого, указательного и безымянного пальцев человека |
| Подвижные суставы (на кисть) | 6 |
| Двигатели (на кисть) | 6 цифровых сервоприводов с управлением по току, положению и скорости |
| Номинальная нагрузка (на кисть) | 500 г |
| Диапазон захвата | 0–130 мм |
| Скорость суставов | 60° в секунду |
| Масса (на кисть) | 780 г |
| Ресурс | 100 000 циклов и более |
| Питание (на кисть) | 24 В, 2 А |
| Интерфейс управления | RS-485 |
| Частота обмена | 100 Гц |
| Протокол | Последовательные кадры с проверкой CRC-16/MODBUS; 115200 бод по умолчанию, до 1 Мбит/с |
| Кабельный интерфейс | M8, 8 контактов: 24 В, GND, RS-485, 2 входа IO, 2 выхода IO |
| Главный контроллер | ESP32, двухъядерный 240 МГц, 600 DMIPS, 520 КБ SRAM, 4 МБ флеш-памяти, Wi-Fi, двухрежимный Bluetooth |
| Программирование | Библиотека драйверов Python; ROS с симуляцией в RViz; открытый последовательный протокол |
| Параметры управления | Угол, скорость и момент каждого сустава по шкале 0–100; готовые жесты; настройка ПИД |
| Обратная связь по захвату | Движение, остановка, предмет зажат, предмет выпал |
| Режимы захвата | Нажатие одним пальцем, защип двумя пальцами, зажим двумя пальцами, захват тремя пальцами |
| Крепление | Винтовое |
| Совместимые роботы | myCobot Pro 630, серия Mercury |
| Условия эксплуатации | Нормальная температура и давление |
| Комплект поставки | Левая и правая кисти; кабель с двумя 8-контактными авиационными разъёмами, удлинительный кабель, модуль USB–485, 8-контактный авиационный разъём с удлинительным кабелем 2 м, USB-кабель для передачи данных |
| Комплекты кабелей в паре | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
Пара кистей Elephant Robotics myGripper H100 (левая + правая) продаётся на вашем рынке по цене €1.400.
Две: одна левая и одна правая myGripper H100, которые поставляются вместе как пара под артикулом Elephant Robotics 4010700098.
Три пальца в положениях большого, указательного и безымянного пальцев человека; их движение через шесть суставов обеспечивают шесть цифровых сервоприводов с управлением по току, положению и скорости.
Номинальная нагрузка каждой кисти — 500 г в диапазоне захвата 0–130 мм; суставы движутся со скоростью 60° в секунду, масса кисти — 780 г.
К myCobot Pro 630 и роботам серии Mercury. Каждая кисть питается от 24 В при 2 А и подключается по RS-485 с частотой 100 Гц через 8-контактный кабель M8; программирование обеспечивают библиотека Python от Elephant Robotics и ROS с симуляцией в RViz.
Это те же левая и правая версии myGripper H100 с одинаковыми характеристиками. Отдельная правая кисть (4010700100) и отдельная левая кисть (4010700101) представлены на собственных страницах для систем с одним манипулятором.
Пара кистей Elephant Robotics myGripper H100 (левая + правая)
- Обычная цена
- €1.400,00
- Цена со скидкой
Недавно просмотренные
Вы ещё не просматривали ни одного товара.