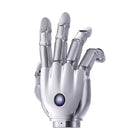
- 21 aktif serbestlik derecesi Her eklemin kendi motoru vardır: başparmakta beş, her parmakta dört; buna her parmak kökündeki yana açılma da dahildir.
- Doğrudan tahrikli, geri sürülebilir eklemler Motor ile eklem arasında dişli kutusu olmadığından parmaklar dış kuvvete boyun eğer; BrainCo bunları milisaniyelik tepki ve esnek, güvenli temas için tasarlar.
- 100 N kavrama, 20 kg yük El en az 100 N ile kavrar, en az 25 N ile kıstırır ve tüm elde 20 kg ya da dört parmakta 5 kg tutar.
- 33 kavrama deseni BrainCo, 10 ile 150 mm arası çaptaki nesnelerde tam Kapandji opozisyon puanı ve Feix GRASP taksonomisindeki 33 kavramanın tamamını bildirir.
- 0,33 sn'de açılmadan kapanmaya Eklemler açık konumdan kapalı konuma 0,33 sn'de geçer ve 500 Hz'de konum, MIT kuvvet-konum, akım, admitans veya empedans kontrolü altında 0,1° hassasiyetle tekrarlar.
- 16–85 V'ta EtherCAT, CAN FD ve RS-485 Üç endüstriyel veri yolu ve geniş besleme girişi, elin insansı bir robotun ana güç hattından çalışmasını sağlar.
- Açık yazılım yığını Python ve C/C++ SDK'ları, bir ROS 2 Humble sürücüsü ve URDF, MuJoCo ile Isaac Sim modelleri, pekiştirmeli öğrenme ve uzaktan kumanda demolarıyla birlikte gelir.


Açıklama
BrainCo Revo 3-21 Basic, BrainCo'nun 21 serbestlik dereceli becerikli robot elinin dokunsal sensör içermeyen temel sürümü Revo 3 U21'dir ve sol veya sağ el olarak üretilir. 21 ekleminin her birinin kendi doğrudan tahrikli, geri sürülebilir motoru vardır: başparmakta beş, her parmakta dört; böylece her parmak üç eklemde bükülür ve parmak kökünde yana açılır.
Revo 3'ü 11 serbestlik dereceli Revo 2'den ayıran bu eklem sayısıdır. BrainCo, 10 mm ile 150 mm arası çaptaki nesnelerde tam Kapandji opozisyon puanı ve Feix GRASP taksonomisindeki 33 kavramanın tamamını bildirir; bu da el içi manipülasyonun önünü açar: aletleri yalnızca kavramak yerine çevirmek, yeniden kavramak ve kullanmak. El en az 100 N ile kavrar, en az 25 N ile kıstırır, 20 kg taşır (dört parmakta 5 kg), bir eklemi açık konumdan kapalı konuma 0,33 sn'de getirir ve 0,1° hassasiyetle tekrarlar.
Somutlaştırılmış yapay zekâ ve insansı robot araştırma ekiplerine, üniversitelere ve manipülasyon politikaları eğiten robot üreticilerine yöneliktir. Kontrol, 16–85 V beslemeyle 500 Hz'de EtherCAT, CAN FD veya RS-485 üzerinden konum, MIT kuvvet-konum, akım, admitans veya empedans modunda çalışır; ana kartta bir IMU ve bir sıcaklık sensörü bulunur. BrainCo; Python ve C/C++ SDK'ları, bir ROS 2 Humble sürücüsü, URDF, MuJoCo ve Isaac Sim modelleri ile pekiştirmeli öğrenme, VLA ve uzaktan kumanda demoları sunar. Ana eklemler 1.000.000 bükülme döngüsü için derecelendirilmiştir.
Tüm Revo 3 sürümleri bu özellikleri paylaşır ve yalnızca algılama yetenekleriyle ayrılır. Revo 3-21 Touch (U21T) 451 noktalı bir basınç dizisi ekler; Revo 3-21 V-Touch (U21VT) ise 336 noktalı bir avuç dizisini görsel-dokunsal parmak uçlarıyla birleştirir. Unitree H2 için H2 EDU için Revo 3 U21 eline göz atın. Motor konumu ve akım geri bildirimi yeterliyse Basic'i seçin ya da Revo 2 serisini ve diğer üreticileri becerikli robot ellerimiz arasında karşılaştırın.
Temel yetenekler
- 21 aktif serbestlik derecesi: Her eklemin kendi motoru vardır: başparmakta beş, her parmakta dört; buna her parmak kökündeki yana açılma da dahildir.
- Doğrudan tahrikli, geri sürülebilir eklemler: Motor ile eklem arasında dişli kutusu olmadığından parmaklar dış kuvvete boyun eğer; BrainCo bunları milisaniyelik tepki ve esnek, güvenli temas için tasarlar.
- 100 N kavrama, 20 kg yük: El en az 100 N ile kavrar, en az 25 N ile kıstırır ve tüm elde 20 kg ya da dört parmakta 5 kg tutar.
- 33 kavrama deseni: BrainCo, 10 ile 150 mm arası çaptaki nesnelerde tam Kapandji opozisyon puanı ve Feix GRASP taksonomisindeki 33 kavramanın tamamını bildirir.
- 0,33 sn'de açılmadan kapanmaya: Eklemler açık konumdan kapalı konuma 0,33 sn'de geçer ve 500 Hz'de konum, MIT kuvvet-konum, akım, admitans veya empedans kontrolü altında 0,1° hassasiyetle tekrarlar.
- 16–85 V'ta EtherCAT, CAN FD ve RS-485: Üç endüstriyel veri yolu ve geniş besleme girişi, elin insansı bir robotun ana güç hattından çalışmasını sağlar.
- Açık yazılım yığını: Python ve C/C++ SDK'ları, bir ROS 2 Humble sürücüsü ve URDF, MuJoCo ile Isaac Sim modelleri, pekiştirmeli öğrenme ve uzaktan kumanda demolarıyla birlikte gelir.
Robotix Market üzerinden satın alma
Bu ünite yerleşik dağıtım kanalları üzerinden sıfır olarak tedarik edilir ve üretici garantisiyle dünya genelinde sevk edilir. Teknik destek, üreticinin kendi servis ağıyla koordineli olarak sağlanır. Kullanım kapsamı, konfigürasyon ve devreye alma sorumlulukları teklif kapsamında belirlenir; ürün fiyatı, tesisinizde yapılacak kurulumu kapsamaz.
Resmi Ürün Videoları
Özellikler
Teknik Özellikler
| Marka | BrainCo |
|---|---|
| Model | Revo 3-21 Basic |
| BrainCo model kodu | Revo 3 U21 (Base) |
| Parmak sayısı | 5 |
| Serbestlik derecesi | 21, tamamı aktif ve her biri kendi motoruyla tahrikli |
| Serbestlik derecesi dağılımı | Başparmak 5; işaret, orta, yüzük ve serçe parmak her biri 4 |
| Eklem tahriki | Tamamen doğrudan tahrikli, geri sürülebilir |
| Başparmak eklem aralıkları | CMC abdüksiyon/addüksiyon 0–110°, CMC rotasyon (opozisyon) 0–105°, CMC fleksiyon 0–75°, MCP fleksiyon −10° ile 90° arası, IP fleksiyon −20° ile 90° arası |
| Parmak eklem aralıkları | MCP fleksiyon −5° ile 90° arası, PIP −10° ile 90° arası, DIP −20° ile 90° arası; abdüksiyon/addüksiyon: işaret −10° ile 30° arası, orta −20° ile 25° arası, yüzük −25° ile 20° arası, serçe −30° ile 10° arası |
| Genel boyutlar | 216 × 108 × 50 mm |
| Ağırlık | Teklifte teyit edilir |
| Maksimum aktif kavrama kuvveti | ≥ 100 N |
| Maksimum parmak ucu kıstırma kuvveti | ≥ 25 N |
| Tüm el taşıma kapasitesi | 20 kg |
| Dört parmak taşıma kapasitesi | 5 kg |
| Konum tekrarlanabilirliği | 0,1° |
| Eklem açılmadan kapanmaya süresi | 0,33 sn |
| Kavrama çapı | 10–150 mm |
| Kavrama kapsamı | Tam Kapandji opozisyon puanı; 33 kavrama deseni (Feix GRASP taksonomisi) |
| Dokunsal algılama | Yok (Revo 3-21 Touch ve V-Touch'ta bulunur) |
| Yerleşik sensörler | Ana kartta IMU ve sıcaklık sensörü |
| İletişim arayüzleri | EtherCAT, CAN FD, RS-485 (Modbus RTU, varsayılan 5 Mbps) |
| Eklem kontrol frekansı | 500 Hz |
| Kontrol modları | Konum, MIT kuvvet-konum, akım, admitans ve empedans kontrolü |
| Besleme gerilimi | 16–85 V (100 W'ın üzerinde değerlere sahip, kararlı bir 24 V DC besleme önerilir) |
| Maksimum akım | 24 V'ta 10 A |
| Güç konnektörü | XT30 |
| El tarafı | Sol veya sağ; sipariş verirken tarafı belirtin |
| Varsayılan cihaz kimliği (RS-485) | Sol el 126, sağ el 127 |
| SDK | Linux ve Windows için Python ve C/C++; ros2_control destekli ROS 2 Humble sürücüsü |
| Simülasyon modelleri | URDF (ROS 1/2), MJCF (MuJoCo) ve USD (Isaac Sim) |
| Üretici yazılımı güncellemeleri | Kablosuz (OTA) |
| Dayanıklılık | Ana eklemler 1.000.000 bükülme döngüsü için derecelendirilmiştir; düşme, titreşim, yük, sıcaklık ve tuz sisi testlerinden geçirilmiştir |
| Robota montaj | Teklifte teyit edilir |
Sektörler
Sıkça Sorulan Sorular
BrainCo Revo 3-21 Basic Becerikli El (U21) için pazarınızdaki fiyat: €15.600.
Yirmi bir; tamamı aktiftir ve her biri kendi doğrudan tahrikli motoruna sahiptir: başparmakta beş, diğer parmakların her birinde dört; üç eklemde fleksiyon ile yana açılmayı kapsar.
Hayır. Basic (U21), motorlarının konumu ve akımının yanı sıra bir IMU ve bir sıcaklık sensörüyle algılar. Revo 3-21 Touch 451 noktalı bir basınç dizisi, V-Touch ise görsel-dokunsal parmak uçları ekler.
En az 100 N ile kavrar, en az 25 N ile kıstırır ve tüm elde 20 kg ya da dört parmakta 5 kg taşır; bir eklemi 0,33 sn'de kapatır.
16–85 V beslemeyle, 500 Hz kontrol hızında EtherCAT, CAN FD veya RS-485 üzerinden. BrainCo, Python ve C/C++ SDK'ları ile bir ROS 2 Humble sürücüsü sağlar; kolunuza veya insansı robotunuza montajı teklifle birlikte teyit edilir.
BrainCo, Revo 3'ü her iki taraf için de üretir. Sipariş verirken ihtiyacınız olan tarafı belirtin ya da bir çift için her birinden birer adet sipariş edin; varsayılan RS-485 kimlikleri sol el için 126, sağ el için 127'dir.
Son Görüntülenenler
Henüz hiçbir ürünü görüntülemediniz.