- Deux variantes, 1,5 kg et 2 kg L'EBLM-1.5A porte 1,5 kg dans un rayon de travail de 460 mm, l'EBLM-2A porte 2 kg dans un rayon de 550 mm.
- Mouvement d'outil plus rapide sur le 1.5A La vitesse typique côté outil est de 2 m/s sur l'EBLM-1.5A, avec une articulation de base à ±280°/s, contre 1 m/s et ±180°/s sur l'EBLM-2A.
- Débattement large et identique Les deux bras pivotent de ±180° sur J1, J2, J4, J5 et J6 et de ±150° sur J3, si bien que les programmes se transposent d'une variante à l'autre.
- Assez léger pour être déplacé à la main Le bras pèse 4,9 kg pour l'EBLM-1.5A et 5,8 kg pour l'EBLM-2A, tous deux alimentés en 28–48 VDC.
- Interfaces logicielles ouvertes Des interfaces ROS, Python et C++ reposent sur la communication du bras en CAN ou EtherCAT.
- Répétabilité de ±0,5 mm, IP50 Les deux variantes sont spécifiées à ±0,5 mm de répétabilité avec un indice IP50, qui protège de la poussière mais ne convient pas au lavage à l'eau.
- Consommation modérée La puissance nominale est de 65 W sur l'EBLM-1.5A et de 85 W sur l'EBLM-2A, pour une consommation maximale de 90 W et 110 W.


Description
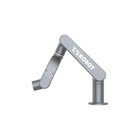
La série Ti5 EBLM A réunit deux bras collaboratifs compacts à six axes destinés aux tâches à faible charge : l'EBLM-1.5A, d'une charge nominale de 1,5 kg dans un rayon de travail de 460 mm, et l'EBLM-2A, de 2 kg dans un rayon de 550 mm. Tous deux sont en alliage d'aluminium, finition gris sidéral, et pèsent respectivement 4,9 kg et 5,8 kg : une seule personne peut donc déplacer l'un ou l'autre d'un établi à un autre.
Les deux variantes partagent tout ce qui concerne le logiciel de commande. Le débattement articulaire est de ±180° sur J1, J2, J4, J5 et J6 et de ±150° sur J3, la répétabilité est de ±0,5 mm, le bras communique en CAN ou EtherCAT, et des interfaces ROS, Python et C++ sont disponibles pour les deux. Un programme de mouvement se transpose donc de l'un à l'autre moyennant à peine plus qu'une vérification de la portée.
Ce qui les distingue, c'est le compromis entre vitesse et dimensions. L'EBLM-1.5A atteint une vitesse typique de 2 m/s côté outil et dispose d'une articulation de base plus rapide, à ±280°/s, adaptée aux tâches rapides dans un petit volume de travail. L'EBLM-2A cède la moitié de cette vitesse d'outil contre un tiers de charge en plus et 90 mm de portée supplémentaire, pour une puissance nominale de 85 W contre 65 W. Les deux acceptent une alimentation de 28–48 VDC et sont livrés avec un câble d'un mètre.
La série s'adresse aux intégrateurs, aux laboratoires et aux programmes de formation qui recherchent un bras ouvert, pensé pour les développeurs, plutôt qu'un contrôleur industriel fermé : assemblage léger, prototypes d'alimentation de machines, positionnement de caméras en appui à l'inspection et expériences de manipulation mobile où la masse du bras ne doit pas dépasser cinq ou six kilogrammes. L'indice de protection IP50 couvre la poussière mais pas les liquides, et les limites de température de fonctionnement sont confirmées avec le devis.
Principales capacités
- Deux variantes, 1,5 kg et 2 kg : L'EBLM-1.5A porte 1,5 kg dans un rayon de travail de 460 mm, l'EBLM-2A porte 2 kg dans un rayon de 550 mm.
- Mouvement d'outil plus rapide sur le 1.5A : La vitesse typique côté outil est de 2 m/s sur l'EBLM-1.5A, avec une articulation de base à ±280°/s, contre 1 m/s et ±180°/s sur l'EBLM-2A.
- Débattement large et identique : Les deux bras pivotent de ±180° sur J1, J2, J4, J5 et J6 et de ±150° sur J3, si bien que les programmes se transposent d'une variante à l'autre.
- Assez léger pour être déplacé à la main : Le bras pèse 4,9 kg pour l'EBLM-1.5A et 5,8 kg pour l'EBLM-2A, tous deux alimentés en 28–48 VDC.
- Interfaces logicielles ouvertes : Des interfaces ROS, Python et C++ reposent sur la communication du bras en CAN ou EtherCAT.
- Répétabilité de ±0,5 mm, IP50 : Les deux variantes sont spécifiées à ±0,5 mm de répétabilité avec un indice IP50, qui protège de la poussière mais ne convient pas au lavage à l'eau.
- Consommation modérée : La puissance nominale est de 65 W sur l'EBLM-1.5A et de 85 W sur l'EBLM-2A, pour une consommation maximale de 90 W et 110 W.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé par projet plutôt qu'affiché.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le propre réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation dans vos locaux.
Fonctionnalités
Spécifications
| Marque | Ti5 Robotics |
|---|---|
| Série | EBLM A |
| Variantes | EBLM-1.5A, EBLM-2A |
| Type de produit | Bras robotique collaboratif à six axes |
| Degrés de liberté | 6 |
| Charge nominale | EBLM-1.5A 1,5 kg; EBLM-2A 2 kg |
| Rayon de travail | EBLM-1.5A 460 mm; EBLM-2A 550 mm |
| Poids du bras | EBLM-1.5A 4,9 kg; EBLM-2A 5,8 kg |
| Répétabilité | ±0,5 mm |
| Débattement articulaire | J1 ±180°, J2 ±180°, J3 ±150°, J4 ±180°, J5 ±180°, J6 ±180° |
| Vitesse articulaire, EBLM-1.5A | J1 ±280°/s, J2 ±180°/s, J3 ±180°/s, J4–J6 ±220°/s |
| Vitesse articulaire, EBLM-2A | J1 ±180°/s, J2 ±180°/s, J3 ±180°/s, J4–J6 ±220°/s |
| Vitesse typique côté outil | EBLM-1.5A 2 m/s; EBLM-2A 1 m/s |
| Bus de communication | CAN / EtherCAT |
| Interfaces de programmation | ROS, Python, C++ |
| Alimentation | 28–48 VDC |
| Puissance nominale | EBLM-1.5A 65 W; EBLM-2A 85 W |
| Puissance maximale | EBLM-1.5A 90 W; EBLM-2A 110 W |
| Indice de protection | IP50 |
| Matériau de la structure | Alliage d'aluminium |
| Finition | Gris sidéral |
| Longueur de câble standard | 1 m |
| Plage de température de fonctionnement | À confirmer lors du devis |
| Prix | Sur devis uniquement |
Secteurs
Questions fréquentes
Il y en a deux : l'EBLM-1.5A, avec une charge nominale de 1,5 kg et un rayon de travail de 460 mm, et l'EBLM-2A, avec une charge nominale de 2 kg et un rayon de travail de 550 mm.
Partez de la pièce à manipuler et de la cellule. L'EBLM-1.5A est le bras le plus rapide, pour un volume de travail réduit, avec 2 m/s de vitesse typique côté outil et 4,9 kg ; l'EBLM-2A offre un tiers de charge en plus et 90 mm de portée supplémentaire, à 1 m/s et 5,8 kg. Répétabilité, débattement, bus et interfaces logicielles sont identiques sur les deux.
La série A offre un débattement plus large sur J2, à ±180°, une vitesse d'outil plus rapide de 2 m/s sur la variante de 1,5 kg et une structure en aluminium gris sidéral ; sa répétabilité est spécifiée à ±0,5 mm. La série EBLM/ARM offre une répétabilité de ±0,05 mm et couvre de 1 kg à 3 kg, avec des portées jusqu'à 600 mm.
Les deux variantes prennent en charge des interfaces ROS, Python et C++ via une communication CAN ou EtherCAT : elles s'intègrent donc aux environnements de développement robotique courants.
L'indice de protection est IP50, qui protège de la poussière mais pas des liquides. Les limites de température de fonctionnement sont confirmées dans le devis pour toute utilisation exigeante.
Ils sont proposés sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet, et le prix est fixé dans le devis.
Consultés récemment
Vous n'avez encore consulté aucun produit.