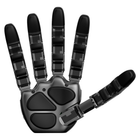
- Cinq doigts, 20 articulations Quatre doigts et un pouce à quatre articulations actives chacun offrent 20 degrés de liberté, contre 16 sur les V5 Plus et V5 Sense.
- Modbus sur RS-485 ou Ethernet Modbus RTU, Modbus TCP ou un protocole RS-485 personnalisé relient la main directement aux contrôleurs de robots industriels et aux automates.
- Détection aux bouts des doigts, aux articulations et dans la paume Les capteurs de pression couvrent de 260 à 1 260 hPa avec une précision de 1 kPa, et chaque bout de doigt s'allume en bleu, vert, olive ou rouge à mesure que la prise se resserre.
- Trois modes de commande et un mode High-Force Commande en courant pour les travaux sensibles à la force, commande en position à 0,088° et commande en raideur pour des maintiens souples, avec un mode High-Force pour une prise plus ferme.
- Compensation du frottement et de la température Des algorithmes intégrés corrigent l'erreur de commande due au frottement et à la température, si bien que les articulations se comportent de la même façon lorsque les conditions évoluent.
- Corps en aluminium, paume profilée Des dissipateurs thermiques dans la partie haute des doigts supportent des charges élevées prolongées, et une paume profilée en 3D élargit la surface de contact pour des prises stables.
- Surveillance sous Ubuntu avec ROS 2 La visualisation en direct des mouvements et de la pression, un gestionnaire de postures et de séquences et des courbes temporelles fonctionnent sous Ubuntu 22.04 ou 24.04 LTS avec ROS 2.


Description
La Wonik Allegro Hand V6 F est la main robotique dextre à cinq doigts de Wonik Robotics : quatre doigts et un pouce à quatre articulations actives chacun, 20 degrés de liberté et des capteurs de pression aux bouts des doigts, aux articulations des doigts et dans la paume. Elle pèse 1 150 g, porte jusqu'à 15 kg et se connecte aux contrôleurs industriels via Modbus sur RS-485 ou Ethernet.
La V6 F est conçue pour une manipulation qui doit fonctionner dans une cellule robotisée autant qu'en laboratoire. Au lieu du bus CAN des Allegro Hand précédentes, elle communique en Modbus RTU, en Modbus TCP ou via un protocole RS-485 personnalisé, si bien qu'un robot industriel ou un automate peut la commander directement. Trois modes de commande fonctionnent sur la même main : la commande en courant pour les travaux sensibles à la force, la commande en position à 0,088° et la commande en raideur pour des maintiens souples ou fermes, ainsi qu'un mode High-Force pour les prises qui doivent serrer plus fort. Des compensations de frottement et de température maintiennent un comportement articulaire constant lorsque les conditions évoluent.
Les capteurs de pression mesurent de 260 à 1 260 hPa avec une précision de 1 kPa entre 0 et 60 °C, et chaque bout de doigt s'allume en bleu, vert, olive ou rouge pour indiquer l'état de la prise. Le corps en aluminium intègre des dissipateurs thermiques dans la partie haute des doigts pour supporter des charges élevées prolongées, et une paume profilée en 3D élargit la surface de contact. La réduction est un rapport unique de 288,35:1, pour un couple de blocage de 0,92 Nm et un couple nominal de 0,23 Nm. Les outils de surveillance, avec visualisation en direct des mouvements et de la pression, un gestionnaire de postures et de séquences et des courbes temporelles de la position articulaire, du courant, de la température et des données des capteurs, fonctionnent sous Ubuntu 22.04 ou 24.04 LTS avec ROS 2.
Pour une main à quatre doigts sur CAN, l'Allegro Hand V5 Sense détecte aux bouts et aux articulations des doigts, et l'Allegro Hand V5 Plus aux bouts des doigts uniquement. L'Allegro Hand V5 à trois doigts et l'Allegro Hand V4 commandée en couple font également partie de la gamme. Comparez-les avec nos autres mains robotiques dextres.
Capacités clés
- Cinq doigts, 20 articulations : Quatre doigts et un pouce à quatre articulations actives chacun offrent 20 degrés de liberté, contre 16 sur les V5 Plus et V5 Sense.
- Modbus sur RS-485 ou Ethernet : Modbus RTU, Modbus TCP ou un protocole RS-485 personnalisé relient la main directement aux contrôleurs de robots industriels et aux automates.
- Détection aux bouts des doigts, aux articulations et dans la paume : Les capteurs de pression couvrent de 260 à 1 260 hPa avec une précision de 1 kPa, et chaque bout de doigt s'allume en bleu, vert, olive ou rouge à mesure que la prise se resserre.
- Trois modes de commande et un mode High-Force : Commande en courant pour les travaux sensibles à la force, commande en position à 0,088° et commande en raideur pour des maintiens souples, avec un mode High-Force pour une prise plus ferme.
- Compensation du frottement et de la température : Des algorithmes intégrés corrigent l'erreur de commande due au frottement et à la température, si bien que les articulations se comportent de la même façon lorsque les conditions évoluent.
- Corps en aluminium, paume profilée : Des dissipateurs thermiques dans la partie haute des doigts supportent des charges élevées prolongées, et une paume profilée en 3D élargit la surface de contact pour des prises stables.
- Surveillance sous Ubuntu avec ROS 2 : La visualisation en direct des mouvements et de la pression, un gestionnaire de postures et de séquences et des courbes temporelles fonctionnent sous Ubuntu 22.04 ou 24.04 LTS avec ROS 2.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Wonik Robotics |
|---|---|
| Modèle | Allegro Hand V6 F |
| Doigts | 5 (quatre doigts et un pouce) |
| Degrés de liberté | 20 actifs (4 par doigt) |
| Actionnement | Moteurs à courant continu |
| Rapport de réduction | 288,35:1 |
| Couple de blocage | 0,92 Nm |
| Couple nominal | 0,23 Nm |
| Résolution articulaire | 0,088° |
| Charge utile | Jusqu'à 15 kg |
| Poids | 1 150 g |
| Modes de commande | Commande en courant, en position et en raideur, plus mode High-Force |
| Compensation | Compensation du frottement et de la température |
| Détection tactile | Capteurs de pression aux bouts des doigts, aux articulations des doigts et dans la paume |
| Plage de pression | 260–1 260 hPa |
| Précision de pression | 1 kPa |
| Température de fonctionnement des capteurs | 0–60 °C |
| LED du bout des doigts | Bleu jusqu'à 1 050 hPa ; vert 1 050–1 130 hPa ; olive 1 130–1 170 hPa ; rouge à partir de 1 170 hPa |
| Interface de communication | RS-485, Ethernet |
| Protocole | Modbus RTU, Modbus TCP, protocole RS-485 personnalisé |
| Alimentation | 24,0 V, 5,0 A, 120 W |
| Structure | Corps en aluminium, dissipateurs thermiques intégrés dans la partie haute des doigts, paume profilée en 3D |
| Logiciel | Surveillance en temps réel, gestionnaire de postures et de séquences, courbes temporelles de la position articulaire, du courant moteur, de la température et des données des capteurs ; ROS 2 |
| Configuration requise de l'ordinateur hôte | Intel Core i3-8109U ou supérieur, 2 Go de RAM, 2 Go de stockage, OpenGL 3.0 avec accélération matérielle et 64 Mo de mémoire vidéo, Ubuntu 22.04 ou 24.04 LTS |
| Côté de la main | À confirmer lors du devis |
| Adaptateur de montage sur le bras | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet.
Quatre doigts et un pouce, avec quatre articulations actives chacun : 20 degrés de liberté. Les V5 Plus et V5 Sense en ont 16, et la V5 à trois doigts en a 9.
La pression aux bouts des doigts, aux articulations des doigts et dans la paume, de 260 à 1 260 hPa avec une précision de 1 kPa entre 0 et 60 °C. La LED de chaque bout de doigt indique l'état de la prise, du bleu au rouge en passant par le vert et l'olive.
Elle pèse 1 150 g et porte une charge utile maximale de 15 kg.
Via RS-485 ou Ethernet, en Modbus RTU, en Modbus TCP ou avec un protocole RS-485 personnalisé, sur une alimentation de 24,0 V et 5,0 A. Les outils de surveillance fonctionnent sous Ubuntu 22.04 ou 24.04 LTS avec ROS 2 ; le montage sur votre bras est confirmé avec le devis.
La V6 F ajoute un cinquième doigt, la détection dans la paume, la commande en position et en raideur avec le mode High-Force, et Modbus sur RS-485 ou Ethernet à la place du CAN, pour 1 150 g. La V5 Sense a trois doigts et un pouce, une commande en courant via CAN à 333 Hz et pèse 1 240 g.
Main robotique dextre à cinq doigts Wonik Allegro Hand V6 F
- Prix régulier
- Prix sur demande
Consultés récemment
Vous n'avez encore consulté aucun produit.