- Грузоподъёмность всей кисти 30 кг Каждый палец удерживает до 8 кг, а вся кисть — до 30 кг при усилии хвата пятью пальцами 50 Н.
- 10 степеней свободы от шести двигателей Шесть прецизионных микродвигателей приводят сгибание и отведение большого пальца и сгибание каждого пальца, а каждый палец имеет ещё и пассивный сустав.
- Три исполнения Basic работает по RS-485 и CAN при 9,5–28 В, Touch добавляет тактильные датчики в кончиках пальцев, а Advanced работает по RS-485, CAN FD и EtherCAT при 12–78 В.
- Датчики в кончиках пальцев у Touch Они измеряют нормальное давление, сдвиговое усилие, направление силы и приближение до 1 см, от 0,1 Н до настраиваемых 25 Н, с частотой от 50 Гц.
- Ресурс 300 000 циклов пальцев BrainCo оценивает ресурс пальцев в 300 000 циклов раскрытия и сжатия; каркас выполнен из авиационного алюминиевого сплава и пищевого пластика.
- SDK, модели для ROS и MuJoCo SDK от BrainCo для Python и C/C++, настольная утилита для Windows и Ubuntu, модель URDF для ROS и модель MuJoCo поддерживают разработку и симуляцию.

Описание
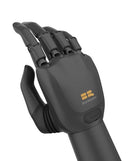
BrainCo Revo 1 — бионическая ловкая роботизированная кисть первого поколения от BrainCo: пятипалая кисть для левой или правой стороны, выросшая из разработок компании в области протезов кисти. Шесть прецизионных микродвигателей дают ей 10 степеней свободы; кисть весит 545 г, её длина от основания ладони до кончика среднего пальца — 183 мм, ширина ладони — 86 мм.
Её сильная сторона — нагрузка: 50 Н на пять пальцев, до 8 кг на одном пальце и 30 кг на всю кисть; большой и указательный пальцы раскрываются на 113 мм, а точность управления составляет 0,1 мм. Три уровня усилия хвата, управление по положению и скорости и турборежим, который повторяет захват после остановки, помогают удерживать мягкие или смещающиеся предметы, а ресурс пальцев BrainCo оценивает в 300 000 циклов раскрытия и сжатия. Поэтому это прочная кисть для исследовательских лабораторий, учебных роботов и проектов в области человеко-машинных интерфейсов, где грузоподъёмность важнее минимальной массы.
BrainCo выпускает Revo 1 в трёх исполнениях. Basic подключается по RS-485 с открытым протоколом Modbus-RTU или по CAN, работает при 9,5–28 В и развивает усилие щипкового захвата одним пальцем 30 Н. Touch добавляет в каждый кончик пальца датчик, который измеряет нормальное давление, сдвиговое усилие, направление силы и приближение до 1 см, от 0,1 Н до настраиваемых 25 Н с точностью 5 % от полной шкалы. Advanced работает по RS-485, CAN FD и EtherCAT при 12–78 В. Исполнение, сторона кисти и интерфейс подтверждаются в коммерческом предложении.
Более новые Revo 2 Basic и Revo 2 Touch вмещают 11 степеней свободы в 383 г и поднимают 20 кг; Revo 1 тяжелее и поднимает больше. SDK от BrainCo для Python и C/C++, настольная утилита для Windows и Ubuntu, модель URDF для ROS и модель MuJoCo поддерживают интеграцию и симуляцию. Сравните оба поколения с другими нашими ловкими роботизированными кистями.
Ключевые возможности
- Грузоподъёмность всей кисти 30 кг: Каждый палец удерживает до 8 кг, а вся кисть — до 30 кг при усилии хвата пятью пальцами 50 Н.
- 10 степеней свободы от шести двигателей: Шесть прецизионных микродвигателей приводят сгибание и отведение большого пальца и сгибание каждого пальца, а каждый палец имеет ещё и пассивный сустав.
- Три исполнения: Basic работает по RS-485 и CAN при 9,5–28 В, Touch добавляет тактильные датчики в кончиках пальцев, а Advanced работает по RS-485, CAN FD и EtherCAT при 12–78 В.
- Датчики в кончиках пальцев у Touch: Они измеряют нормальное давление, сдвиговое усилие, направление силы и приближение до 1 см, от 0,1 Н до настраиваемых 25 Н, с частотой от 50 Гц.
- Ресурс 300 000 циклов пальцев: BrainCo оценивает ресурс пальцев в 300 000 циклов раскрытия и сжатия; каркас выполнен из авиационного алюминиевого сплава и пищевого пластика.
- SDK, модели для ROS и MuJoCo: SDK от BrainCo для Python и C/C++, настольная утилита для Windows и Ubuntu, модель URDF для ROS и модель MuJoCo поддерживают разработку и симуляцию.
Эта модель предлагается по индивидуальному коммерческому предложению. Конфигурация, аксессуары, объём интеграции и график поставки влияют на итоговую сумму, поэтому цена согласовывается для каждого проекта, а не публикуется.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Официальные видео о продукте
Характеристики
Характеристики
| Бренд | BrainCo |
|---|---|
| Модель | Revo 1 |
| Исполнения | Basic (MRL1/MRR1), Touch (MTL1/MTR1), Advanced (MEL2/MER2) |
| Сторона | Левая или правая, подтверждается в коммерческом предложении |
| Пальцы | 5 |
| Степени свободы | 10 (6 активных, 4 пассивных) |
| Приводы | 6 прецизионных микродвигателей |
| Диапазон движения | Сгибание большого пальца 0–55°, отведение/приведение большого пальца 0–90°, каждый палец 0–70° |
| Масса | 545 г |
| Длина кисти (от основания ладони до кончика среднего пальца) | 183 мм |
| Максимальная ширина ладони | 86 мм |
| Длина большого пальца (от кончика до основания ладони) | 100 мм |
| Запястье | Диаметр 48 мм, высота 24 мм |
| Максимальное раскрытие (от указательного до большого пальца) | 113 мм |
| Усилие хвата пятью пальцами | 50 Н |
| Усилие щипкового захвата одним пальцем | 30 Н (Basic и Touch), 20 Н (Advanced) |
| Нагрузка на один палец | 8 кг |
| Нагрузка на всю кисть | 30 кг |
| Точность управления | 0,1 мм |
| Время раскрытия/сжатия пальца | 0,85 с (Basic и Touch), 0,95 с (Advanced) |
| Ресурс пальцев | 300 000 циклов раскрытия и сжатия |
| Датчики | Датчики положения и тока |
| Тактильное восприятие (Touch) | Датчики в кончиках пальцев: нормальное давление, сдвиговое усилие, направление силы и приближение |
| Тактильный диапазон (Touch) | 0–25 Н (настраивается), минимальное усилие 0,1 Н, точность 5 % от полной шкалы, порог перегрузки ≥ 50 Н |
| Диапазон обнаружения приближения (Touch) | 0–1 см |
| Частота передачи тактильных данных (Touch) | ≥ 50 Гц |
| Интерфейсы связи | RS-485 (Modbus-RTU) и CAN у Basic и Touch; RS-485, CAN FD и EtherCAT у Advanced |
| Напряжение питания | 9,5–28 В (Basic и Touch), 12–78 В (Advanced) |
| Максимальный ток | 3 А (Basic и Touch), 5 А при 24 В (Advanced) |
| Управление | Управление по положению и скорости, три уровня усилия хвата, турборежим повторного захвата |
| Защита | Защита от заклинивания, от тряски и падения |
| Идентификатор устройства по умолчанию | 1, настраивается в диапазоне 1–254 |
| SDK и утилиты | SDK для Python и C/C++; настольная утилита для Windows и Ubuntu |
| Модели для симуляции | URDF для ROS и MuJoCo |
| Материалы | Авиационный алюминиевый сплав и пищевой пластик |
| Рабочая температура | От −10 до 40 °C |
| Установка на робота | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
Кисть поставляется по индивидуальному коммерческому предложению: исполнение, сторона кисти, количество и условия поставки согласовываются для каждого проекта.
Десять, от шести двигателей. У большого пальца приводные сгибание (0–55°) и отведение/приведение (0–90°); у каждого из остальных четырёх пальцев один приводной сустав сгибания (0–70°) и один пассивный.
Basic работает по RS-485 и CAN при 9,5–28 В. Touch — это Basic с тактильными датчиками в кончиках пальцев. Advanced добавляет CAN FD и EtherCAT, работает при 12–78 В и развивает щипковое усилие 20 Н на палец вместо 30 Н.
До 30 кг всей кистью и 8 кг одним пальцем при усилии хвата пятью пальцами 50 Н. Сама кисть весит 545 г.
Revo 2 — более лёгкий преемник: 383 г, 11 степеней свободы и нагрузка 20 кг против 545 г, 10 степеней свободы и 30 кг у Revo 1.
RS-485 с Modbus-RTU и CAN у Basic и Touch, RS-485, CAN FD и EtherCAT у Advanced, во всех случаях с SDK от BrainCo для Python и C/C++. BrainCo выпускает левые и правые кисти; сторона подтверждается в коммерческом предложении.
Недавно просмотренные
Вы ещё не просматривали ни одного товара.